机器人编程四级 题库
共 500 道题
,第 6 / 25 页
· 按题型筛选,点「查看答案」核对解析
102
单选题
适中
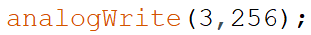
假设一盏LED小灯模块接在Arduino控制板11号管脚上,当程序执行analogWrite(11,256)后,下列描述正确的是?( )
A
LED小灯达到最亮程度
B
LED小灯熄灭
C
LED小灯闪烁
D
LED小灯点亮但亮度不高
答案与解析
正确答案:B
这道题暂未补解析。
103
单选题
适中
下列关于Arduino的说法中,正确的是?( )
A
Arduino起源于美国
B
Arduino包括硬件平台和软件平台
C
Arduino仅推出UNO和Nano两款控制板
D
Arduino仅支持C语言编程
答案与解析
正确答案:B
这道题暂未补解析。
107
单选题
适中
以下关于Arduino C语言的说法,正确的是?( )
A
setup()函数通常用于初始化程序
B
loop()函数仅会执行一次
C
可以用自定义函数替换掉setup()函数
D
在setup()函数和loop()函数中不可以调用其他函数
答案与解析
正确答案:A
这道题暂未补解析。
109
单选题
适中
以下设备中,哪项可以允许Arduino UNO/Nano控制板存储的数据在掉电后不丢失?( )
A
SRAM
B
Flash
C
EEPROM
D
MPU
答案与解析
正确答案:C
这道题暂未补解析。
111
单选题
适中
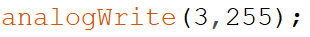
在使用Arduino UNO/Nano主控板编程中,程序analogWrite(9,255)所对应的占空比是?( )
A
25%
B
50%
C
75%
D
100%
答案与解析
正确答案:D
这道题暂未补解析。
112
单选题
适中
在5V工作电压下,Arduino UNO/Nano控制板工作的最大频率是?( )
A
8MHz
B
16MHz
C
32MHz
D
128MHz
答案与解析
正确答案:B
这道题暂未补解析。
113
单选题
适中
一般默认情况下,Arduino UNO/Nano主控板的板载LED灯与哪一个引脚相连?( )
A
2
B
A0
C
13
D
0
答案与解析
正确答案:C
这道题暂未补解析。
114
单选题
适中
关于Arduino C语言的说法,下列选项中错误的是?
A
setup()函数和loop()函数都不可以缺失
B
setup()函数也可以写成Setup()
C
setup()函数通常用于初始化程序
D
loop()函数会自动循环执行其中的程序指令
答案与解析
正确答案:B
这道题暂未补解析。
115
单选题
适中
一般来说,在电子机械装置中需要执行器给其提供动力。以下各项中,不属于执行器的是?
A
步进电机
B
舵机
C
直流电机
D
晶体管
答案与解析
正确答案:D
这道题暂未补解析。
117
单选题
适中
一般默认情况下,Arduino UNO/Nano主控板初始化串口监视器选用的波特率是?
A
115200
B
9600
C
38400
D
57600
答案与解析
正确答案:B
这道题暂未补解析。
118
单选题
适中
在使用Arduino UNO/Nano主控板编程中,程序analogWrite(9,127)所对应的占空比是?
A
25%
B
50%
C
75%
D
100%
答案与解析
正确答案:B
这道题暂未补解析。