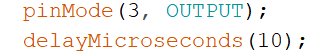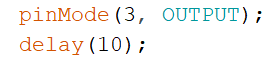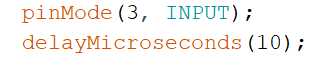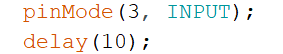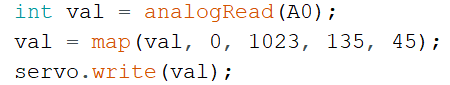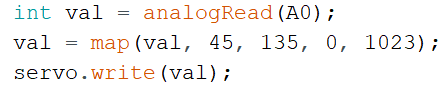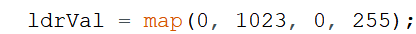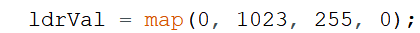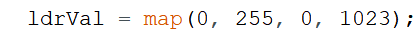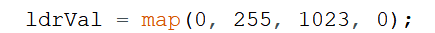首页 › 题库 › 机器人编程考级 › 1.1 控制板

机器人编程四级 题库

共 500 道题 ,第 18 / 25 页 · 按题型筛选,点「查看答案」核对解析
341 单选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino UNO/Nano主控板,通过引脚3发送如下图所示的高电平触发信号,程序中红框A和B分别对应的程序是?( )
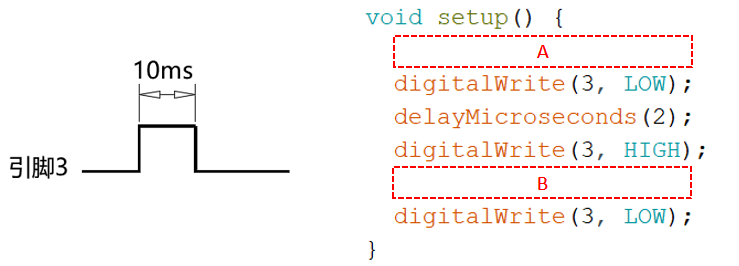
A
B
C
D
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
342 单选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino Nano主控板,通过电位器控制舵机转动角度,电位器连接到A0引脚,舵机连接到4引脚,下列选项中,可实现当电位器从一端旋转至另外一端时,舵机在45度至135度之间转动的程序是?( )
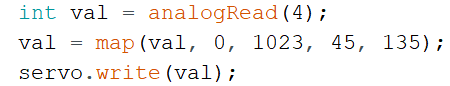
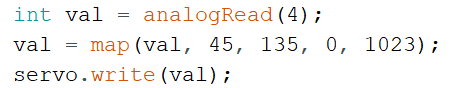
A
B
C
D
答案与解析
正确答案:C
这道题暂未补解析。
题目详情
343 单选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino UNO/Nano主控板,按键开关输入电路原理图如下,下列选项中,关于按键引脚模式设置正确的是?( )
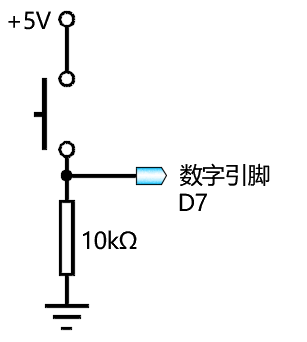
A
pinMode(7,INPUT);
B
pinMode(7,OUTPUT);
C
pinMode(7,INPUT_PULLUP);
D
pinMode(7,HIGH);
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
344 单选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino UNO/Nano主控板,读取超声波传感器的返回值,电路搭设和部分程序如下图所示,程序中A/B/C分别是?( )
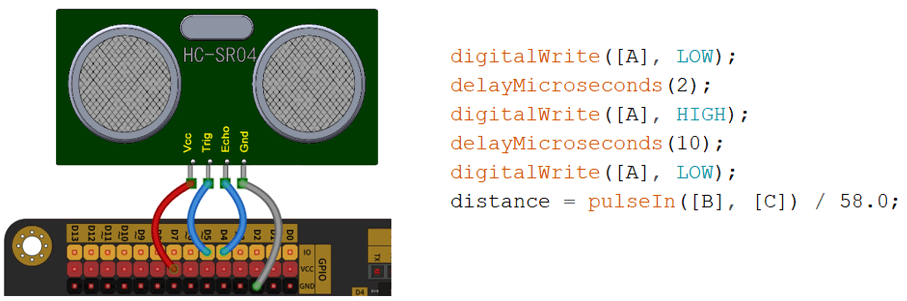
A
5/4/HIGH
B
4/5/HIGH
C
5/4/LOW
D
4/5/LOW
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
345 单选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino Nano主控板,通过光敏电阻和LED灯模拟当前光照强度的变化。电路搭设及部分程序如下图所示,当光照强度逐渐增强时,LED的亮度随之逐渐增强,此时红框A对应的程序是?( )
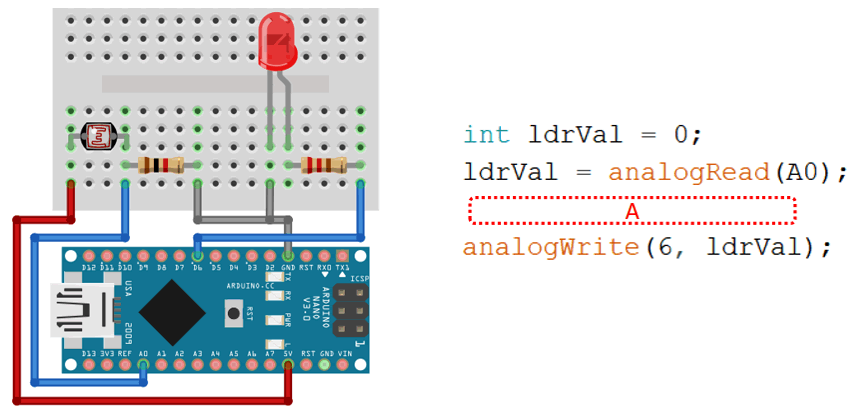
A
B
C
D
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
346 多选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino控制板的MCU(微控制器)集成了下列哪些功能?( )

A
CPU
B
Flash
C

SDRAM

D
I/O
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
347 多选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

下列选项中,关于Arduino控制板描述不正确的是( )。

A
Arduino控制板仅支持使用C语言编程
B
Arduino控制板不属于开源硬件设备
C
Arduino控制板没有任何储存单元
D
断电后,Arduino控制板内存中的数据会丢失
答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
348 多选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

以下选项中对Arduino控制板的描述正确的是?

A
Arduino控制板是一种微电脑控制板
B
Arduino控制板支持C语言编程
C
Arduino控制板只有UNO这个型号
D
Arduino控制板可用于机器人的控制装置
答案与解析
正确答案:A,B,D
这道题暂未补解析。
题目详情
349 多选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

程序analogRead(A0)返回了800,请问在A0口上接的电子设备有可能是?

A
电位器
B
温度传感器
C
光敏传感器
D
按钮
答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
350 多选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

以下选项中对Arduino控制板的描述正确的是?

A
Arduino控制板支持C语言编程
B
Arduino控制板只有UNO这个型号
C
Arduino控制板属于机器人的“大脑”
D
Arduino控制板是一种微电脑控制板
答案与解析
正确答案:A,C,D
这道题暂未补解析。
题目详情
351 多选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

下列说法正确的是? ( )

A
电路搭设时,禁止带电插拔。
B
电路搭设前,应尽可能消除身体所带的静电。
C
电路搭设时,避免手直接与芯片引脚接触
D
通电前,应该仔细检查电路,以避免出现短路。
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
352 多选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

程序的运行阶段,一般由如下几个步骤组成? ( )

A
感知输入
B
分析判断
C
动作输出
D
开环/闭环控制
答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
353 多选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

下列选项中,有关闭环控制描述正确的是?( )

A
闭环控制中会对输出结果进行检测。
B
闭环控制中要计算实际输出结果和目标输出结果之间的偏差。
C
闭环控制会将实际输出结果和目标输出结果间的偏差,反馈回输入端。
D
导弹飞行的制导过程是闭环控制。
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
354 多选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino UNO/Nano主控板,Arduino C语言中,数字引脚模式设置函数pinMode()的参数有?( )

A
INPUT
B
OUTPUT
C
INPUT_PULLUP
D
OUTPUT_PULLUP
答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
355 多选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino UNO/Nano主控板,下列选项中,可用于保存数据的是?( )

A
RAM
B
EEPROM
C
Flash
D
GPIO
答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
356 多选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino UNO/Nano主控板接收的输入信号,按时间连续性分类,可分为?( )

A
高频信号
B
低频信号
C
数字信号
D
模拟信号
答案与解析
正确答案:C,D
这道题暂未补解析。
题目详情
357 多选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino UNO/Nano主控板,关于PWM,以下说法正确的有?( )

A
当占空比为25%是,等效输出电压为1.25V
B
利用PWM实现引脚的模拟信号输出
C
PWM是指在数字系统中,通过调整占空比来实现模拟输出
D
Arduino UNO/Nano主控板,均具有6个模拟输出引脚
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
358 多选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino UNO/Nano主控板,程序中占用1个字节内存的变量类型有?( )

A
boolean
B
char
C
byte
D
int
答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
359 多选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino C语言,循环结构常用的语句有?( )

A
for循环语句
B
while循环语句
C
do...while循环语句
D
switch语句
答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
360 多选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino UNO/Nano主控板,pinMode函数中,设置数字引脚为输入模式的参数有?( )

A
INPUT
B
OUTPUT
C
INPUT_PULLUP
D
INPUT_PULLDOWN
答案与解析
正确答案:A,C
这道题暂未补解析。
题目详情