机器人编程四级 题库
实操考题
主题:红外遥控小风扇
器件:红外遥器和红外接收模块各1个、舵机1个、小马达1个、主控板、马达驱动模块及相关器件(也可使用分立电子元器件结合面包板搭建)。
要求:
1、通过红外遥控,控制小风扇的启停及其摇摆。
2、红外遥控器数字2键,控制小风扇启停,当第1次按下数字2键时,小风扇启动,再次按下时,小风扇停止,依次反复。当小风扇启动时,小风扇以中等转速旋转。
3、将控制小风扇旋转对应的PWM值,发送到串口监视器。
4、当小风扇启动时,每按下红外遥控器数字1键,小风扇速度对应的PWM值减5,直至停止。
5、当小风扇启动时,每按下红外遥控器数字3键,小风扇速度对应的PWM值加5,直至最大转速。
6、红外遥控器数字5键,控制小风扇摇摆,当第1次按下数字5键时,小风扇左右连续摆动,再次按下时,小风扇处于中间90度位置,依次反复。
7、当小风扇处于停止状态时,点击红外遥控器数字5键,小风扇不会左右摇摆。
8、控制程序采用C/C++代码编写,不得使用图形化软件编写。
9、未作规定处可自行处理,无明显与事实违背即可。
10、考试结束,考生将代码压缩上传,程序文件命名规则为:DJKS4_身份证号。
11、程序编写过程中不得打开库例程和其它程序,如发现,实操成绩按照0分处理。
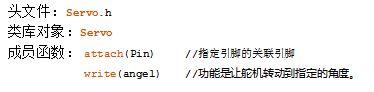
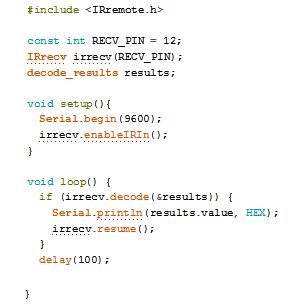
说明:舵机类库及常用成员函数如下,供参考。红外遥控提供示例供参考。
舵机类库:
红外遥控例程:
评分组成
实操题总分100分,由两部分组成,分别为:电路搭设和功能呈现。其中电路搭设分值20分,功能呈现80分。
面试官需针对以下“二、电路搭设”、“三、程序功能实现”逐条进行提问打分,
如:1、请考生展示模型,有红外接收模块吗,有舵机吗,在哪里请指出;
2、马达链接的引脚是哪个?(面试官看是否符合评分要求)
3、红外接收模块和舵机与主控板分别怎么连接的请展示?
按照程序功能实现依次让考生展示并评分。
电路搭设评分 -- 总分20分
电路搭设得分由两部分组成:原器件得分(8分)和电路搭设得分(12分)。
原器件:
1.电路中包含红外接收模块,得4分;
2.电路中包含舵机,得4分;
电路搭设:
3.小马达连接到GPIO3/5/6/11其中之一的引脚,得4分;
4.红外接收模块与主控板有效连接,得4分;
5.舵机与主控板有效连接,得4分;
功能呈现评分 -- 总分80分
1.第一次按下红外遥控器数字2键,小风扇启动,得15分;
2.第二次按下红外遥控器数字2键,小风扇停止,得15分;
3.当小风扇启动时,按下红外遥控器数字1键,实现小风扇减速功能,得10分;
4.当小风扇启动时,按下红外遥控器数字3键,实现小风扇加速功能,得10分;
5.第一次按下红外遥控器数字5键,小风扇左右摆动,得10分;
6.第二次按下红外遥控器数字5键,小风扇返回到中间位置,得10分 ; (说明:该功能和项目⑤相关联,如项目⑤未能实现,则本项得0分)
7.串口监视器实时显示当前小马达旋转所对应的PWM值,得10分。
主题:红外遥控舵机
器件:ATmega328控制板1个,舵机1个,红外遥控器(或发射装置)1个,红外遥控接收模块1个,电位器1个,结构件若干(也可使用普通电子元器件结合面包板搭建)。
任务要求:
(1)本项目由舵机、红外遥控器、红外接收模块、电位器组成;
(2)控制板上电后,舵机初始化角度为90°;
(3)使用红外遥控器控制舵机到0°,如按下0号键舵机转到0°;
(4)使用红外遥控器控制舵机到90°,如按下1号键舵机转到90°;
(5)使用红外遥控器控制舵机到180°,如按下2号键舵机转到180°;
(6)使用红外遥控器允许通过电位器控制舵机角度,如按下3号键后,扭动电位器旋钮,舵机角度跟随发生变化;
(7)使用红外遥控器控制舵机自动转动,如按下4号键后,舵机在0°~180°之间往复转动;
(8)使用红外遥控器停止舵机的往复转动,如按下5号键,舵机停止转动;
(9)可使用任意结构件搭;
(10)未作规定处可自行处理,无显与事实违背即可;
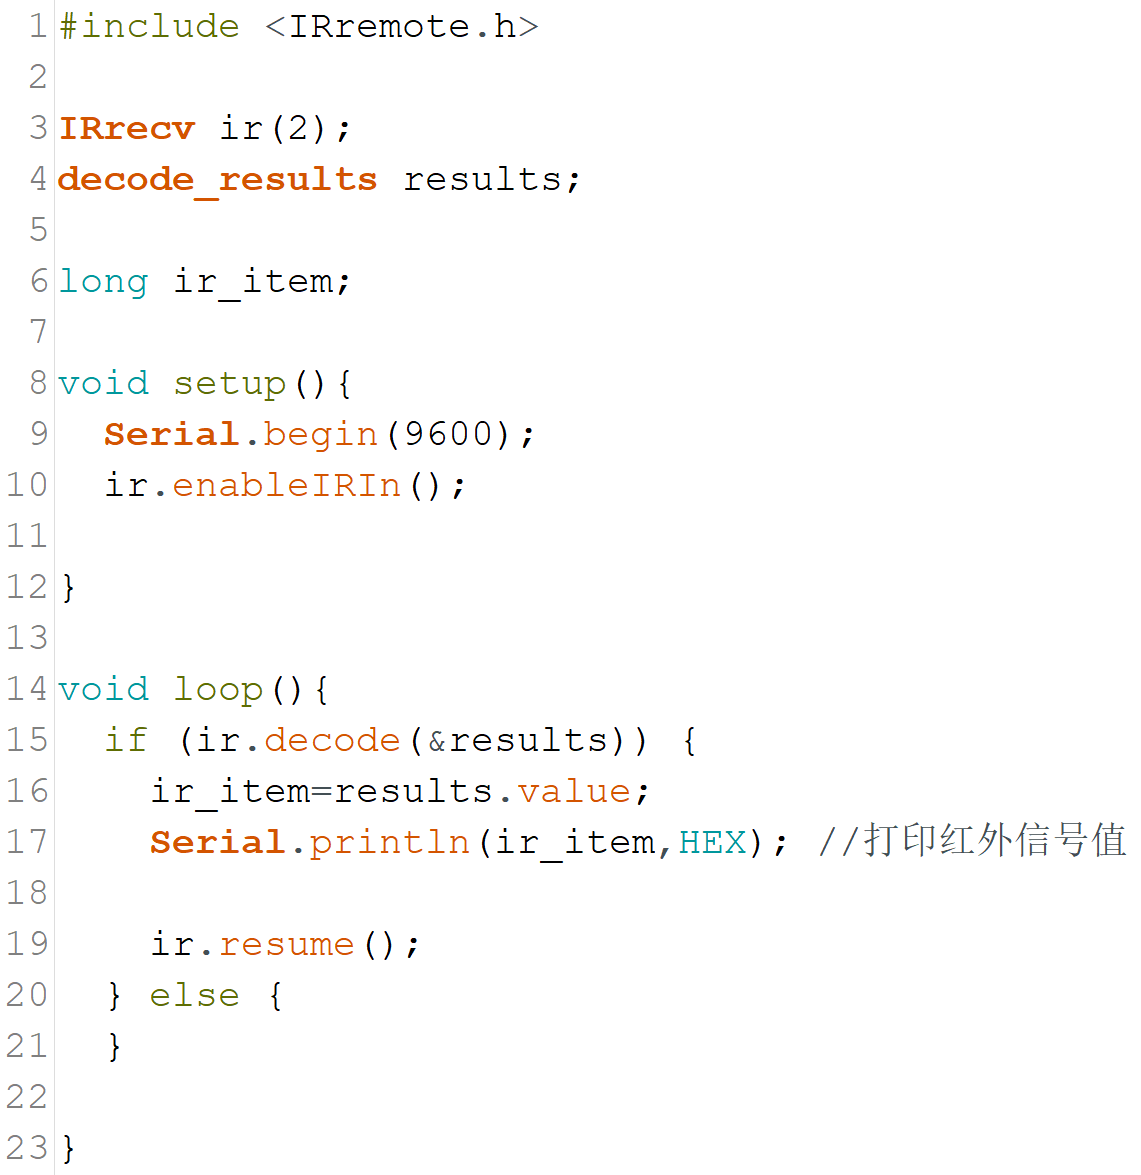
(11)红外线的有关程序提供参考代码,见下图,其他程序需自行完成。
说明:请考生在考试结束前,按照如下要求提交相关文件:
(1)将程序放在一个文件夹中,并将文件夹命名为:DJKS4_身份证号;
(2)将程序文件夹压缩为1个“rar或zip”格式文件,大小5M以下;
(3)将程序文件通过“上传附件”按钮进行上传。
参考程序:
1、电路搭设(20分)
电路搭设得分由两部分组成:元器件得分(8分)和搭设得分(12分)。
元器件(8分):
(1)作品包括红外遥控器(或发射装置);(2分)
(2)作品包括红外接收模块;(2分)
(3)作品包括舵机;(2分)
(4)作品包括电位器;(2分)
电路搭设(12分):
(5)红外接收模块与控制板连接;(4分)
(6)电位器与控制板连接,并接在模拟输入引脚上,如A0-A5;(4分)
(7)舵机和主控板连接。(4分)
2、功能实现(80分)
(1)主控板上电后,舵机初始化转到90°方位;(10分)
(2)使用红外遥控器控制舵机转到0°;(10分)
(3)使用红外遥控器控制舵机转到90°;(10分)
(4)使用红外遥控器控制舵机转到180°;(10分)
(5)使用红外遥控器开启电位器控制舵机,此时旋动电位器,舵机随之发生角度变化;(10分)
(6)使用红外遥控器开启舵机自动转动,舵机在0°~180°之间往复转动;(20分)
(7)使用红外遥控器停止舵机的往复转动。(10分)
Arduino UNO/Nano主控板,引脚A0具有的功能有?( )(2026.6)
Arduino UNO/Nano主控板,读取引脚3输入的数字信号,程序pinMode(3,mode);中,参数mode的值可以是 ?( )