机器人编程四级 题库
共 521 道题
,第 14 / 27 页
· 按题型筛选,点「查看答案」核对解析
261
单选题
适中
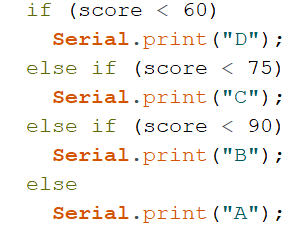
Arduino C程序如下,当变量score的值为100时,该段程序运行后,串口监视器输出结果是?( )
A
DCBA
B
B
C
A
D
无输出
答案与解析
正确答案:C
这道题暂未补解析。
262
单选题
适中
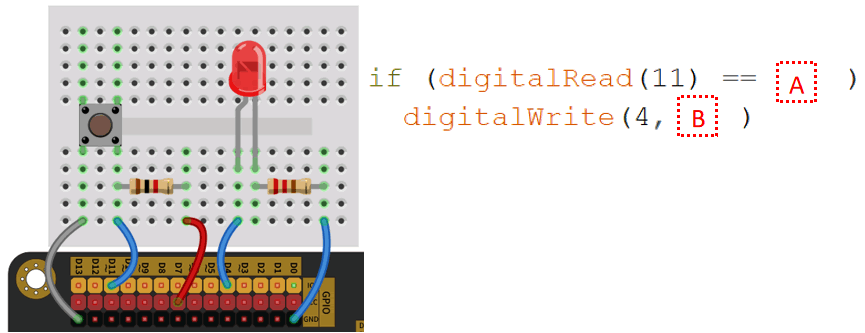
Arduino UNO/Nano主控板,电路搭设及部分程序如下,当实现按键开关按下后,LED点亮时,程序块中A和B的值分别是?( )
A
HIGH / HIGH
B
HIGH / LOW
C
LOW / HIGH
D
LOW / LOW
答案与解析
正确答案:C
这道题暂未补解析。
265
单选题
适中
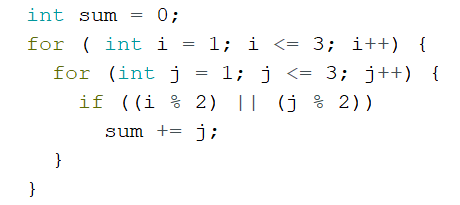
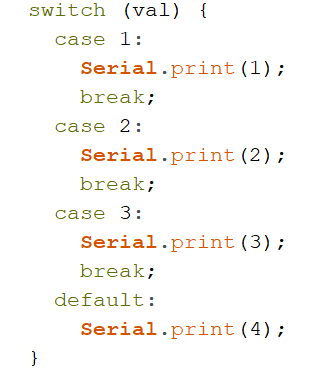
Arduino C程序如下,当变量val的值为0时,该段程序运行后,串口监视器输出结果是?( )
A
无输出
B
1
C
4
D
1234
答案与解析
正确答案:C
这道题暂未补解析。
266
单选题
适中
Arduino UNO/Nano主控板,通常情况下,函数digitalWrite(A0,val)中,变量val值的范围是 ?( )
A
0/1
B
0 ~ 5
C
0 ~ 255
D
0 ~ 1023
答案与解析
正确答案:A
这道题暂未补解析。
267
单选题
适中
Arduino C程序如下,该段程序运行后,串口监视器输出结果是?( )
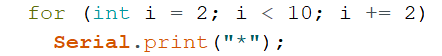
A
*
B
****
C
*****
D
**********
答案与解析
正确答案:B
这道题暂未补解析。
268
单选题
适中
有关Arduino C程序的loop()函数,下列说法不正确的是?( )
A
程序中loop()函数不可缺失。
B
loop()函数中一般放置主执行代码
C
程序运行时,首先运行loop()函数内的程序。
D
loop()函数中的程序会循环运行。
答案与解析
正确答案:C
这道题暂未补解析。
269
单选题
适中
Arduino UNO/Nano主控板,控制直流小电机速度的变化,通常情况下,应使用的函数是 ?( )
A
digitalWrite()
B
digitalRead()
C
analogWite()
D
analogRead()
答案与解析
正确答案:C
这道题暂未补解析。
271
单选题
适中
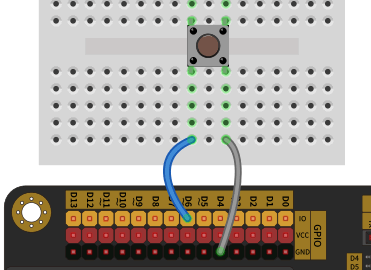
Arduino UNO/Nano主控板,下图所示电路,实现了通过按键开关切换高低电平,该电路属于?( )
A
外部上拉电阻电路
B
外部下拉电阻电路
C
内部上拉电阻电路
D
内部下拉电阻电路
答案与解析
正确答案:C
这道题暂未补解析。
272
单选题
适中
Arduino UNO/Nano主控板的MCU中,可用于保存数据且断电后数据不丢失的是?( )
A
串口
B
闪存(Flash)
C
主存(RAM)
D
EEPROM
答案与解析
正确答案:D
这道题暂未补解析。
273
单选题
适中
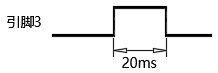
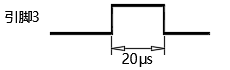
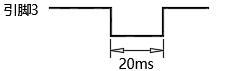
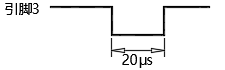
Arduino UNO/Nano主控板,下列引脚3的输入信号中,函数pulseIn(3,LOW)的返回值为20的是?( )
A
B
C
D
答案与解析
正确答案:D
这道题暂未补解析。
274
单选题
适中
Arduino UNO/Nano主控板,使用函数digitalRead(5)读取返回值,当引脚5输入的电压是1.5V时,函数的返回值是 ?( )
A
0
B
1
C
1023
D
不确定
答案与解析
正确答案:A
这道题暂未补解析。
275
单选题
适中
Arduino UNO/Nano主控板,处理器的数据存储器(RAM)容量是?( )
A
2KB
B
32KB
C
2MB
D
32MB
答案与解析
正确答案:A
分析Arduino UNO/Nano主控板的处理器型号,确定其使用的微控制器具体型号。查阅该微控制器的技术规格文档,定位数据存储器(RAM)的容量参数。根据官方技术文档中明确列出的RAM大小,获取准确数值。对比不同存储类型(如Flash、RAM、EEPROM)的定义,确保所引用的是运行时数据存储的RAM,而非程序存储的Flash或非易失性EEPROM。确认该数值以字节为单位,并进行必要的单位换算(如KB或MB)。
276
单选题
适中
Arduino UNO/Nano主控板的MCU中,上传的程序保存在?( )
A
串口
B
闪存(Flash)
C
主存(RAM)
D
EEPROM
答案与解析
正确答案:B
分析程序存储位置需理解MCU的存储结构。程序代码在编译后通过串口传输,但串口仅用于通信,不具存储功能。主存(RAM)用于运行时数据存储,断电后内容丢失,不适合保存程序。EEPROM用于用户数据的长期保存,容量较小,写入次数受限,不用于存储程序代码。闪存(Flash)专门用于存储程序代码,具备非易失性,支持多次读取与执行,是程序烧录的目标区域。
277
单选题
适中
Arduino UNO/Nano主控板,函数analogRead(A0)返回值的范围是?( )
A
0 ~ 1
B
0 ~ 255
C
0 ~ 1023
D
0 ~ 4095
答案与解析
正确答案:C
Arduino UNO/Nano主控板搭载的微控制器内置10位ADC(模数转换器),将模拟输入电压按离散等级量化。量化范围由ADC分辨率决定,对应输出数字值的总区间为2的10次方个等级,起始值为0,最大值为2的10次方减1。该数值范围由硬件固定,与外部电路无关。输入引脚接收到的电压被映射至该离散区间,输出结果为整数。
278
单选题
适中
Arduino UNO/Nano主控板,使用函数analogRead(A1)读取返回值,当引脚A1输入的电压是2.5V时,函数的返回值可能是?( )
A
0或1
B
511
C
1023
D
不确定
答案与解析
正确答案:B
Arduino UNO/Nano的analogRead函数对模拟引脚进行10位量化,返回值范围为0到1023。该值对应参考电压下的输入电压分层映射,其中0对应0V,1023对应参考电压。当输入电压为2.5V时,返回值由参考电压决定。若参考电压为5V,则2.5V处于量程中点,对应返回值位于511或512附近;若参考电压为3.3V或其他值,则2.5V可能超出量程或位于非线性区域,导致返回值不同。实际返回值取决于当前设定的参考电压及ADC转换精度,输入电压与返回值之间呈线性比例关系。
279
单选题
适中
Arduino UNO/Nano主控板,控制马达转向的变化,通常情况下,应使用的函数是?( )
A
digitalWrite()
B
digitalRead()
C
analogWite()
D
analogRead()
答案与解析
正确答案:A
控制马达转向需改变输出引脚的电平状态,通过设置数字引脚输出高或低电平实现方向切换。digitalWrite()用于向数字引脚写入高或低电平信号。digitalRead()用于读取数字引脚的电平状态,不涉及信号输出。analogWrite()用于输出模拟信号,实现脉宽调制,可调节输出电压平均值。analogRead()用于读取模拟引脚的电压值,仅用于输入操作。实现转向控制依赖于对输出电平的设定,而非读取输入或调节模拟输出强度。
280
单选题
适中
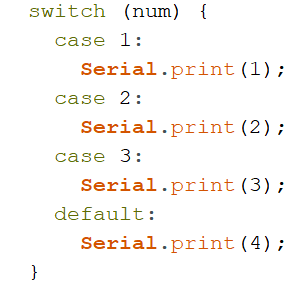
Arduino C程序部分如下,当变量num的值为2时,该段程序运行后,串口监视器输出结果是?( )
A
2
B
23
C
234
D
1234
答案与解析
正确答案:C
这道题暂未补解析。