首页 › 题库 › 机器人编程考级 › 机器人编程四级

机器人编程四级 题库

共 819 道题 ,第 41 / 41 页 · 按题型筛选,点「查看答案」核对解析
801 简答题 偏难 机器人编程考级 ·机器人编程四级 · 3.4 光敏

关于光敏电阻,下列选项中描述正确的是?( )

答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
802 简答题 偏难 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino UNO/Nano主控板,读取引脚3输入的数字信号,程序pinMode(3,mode);中,参数mode的值可以是 ?( )
答案与解析
正确答案:A,C
这道题暂未补解析。
题目详情
803 简答题 偏难 机器人编程考级 ·机器人编程四级 · 2.2 变量

Arduino C语言,下列选项所示变量名称中,不符合要求的有?( )


答案与解析
正确答案:A,B,D
这道题暂未补解析。
题目详情
804 简答题 偏难 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino UNO/Nano主控板,下列选项中,可用于存储数据的有?( )

答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
805 简答题 偏难 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino UNO/Nano主控板,下列选项中,属于Serial类库成员函数的有?( )

答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
806 简答题 偏难 机器人编程考级 ·机器人编程四级 · 3.3 舵机

关于舵机,下列描述正确的是?( )

答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
807 简答题 偏难 机器人编程考级 ·机器人编程四级 · 2.1 数据类型

下列选项中,属于红外类库IRremote成员函数的有?( )

答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
808 简答题 偏难 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino C语言,下列选项中,属于选择结构的有?( )

答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
809 简答题 偏难 机器人编程考级 ·机器人编程四级 · 4.1 三极管PNP/NPN

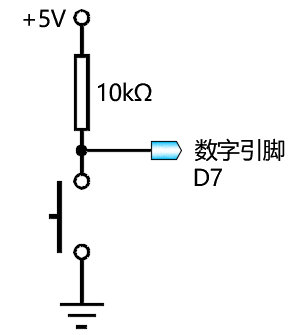
按键开关输入电路如下,下列说法正确的是?( )

答案与解析
正确答案:A,C
这道题暂未补解析。
题目详情
810 简答题 偏难 机器人编程考级 ·机器人编程四级 · 1.1 控制板

下列选项中,采用闭环控制的有?( )

答案与解析
正确答案:A,B,D
这道题暂未补解析。
题目详情
811 简答题 偏难 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino UNO/Nano的引脚A2可以执行的功能有?( )

答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
812 简答题 偏难 机器人编程考级 ·机器人编程四级 · 3.4 光敏

关于光敏电阻,描述正确的是?( )

答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
813 简答题 偏难 机器人编程考级 ·机器人编程四级 · 2.3 运算

下列选项所示表达式,运算结果为真的有?( )

答案与解析
正确答案:A,B
这道题暂未补解析。
题目详情
814 简答题 适中 机器人编程考级 ·机器人编程四级 · 未分类
有关Arduino C程序的loop()函数,下列说法正确的有?( )
答案与解析
正确答案:A,B,D
这道题暂未补解析。
题目详情
815 简答题 适中 机器人编程考级 ·机器人编程四级 · 未分类
下列选项中,关于Arduino UNO/Nano主控板描述正确的有?( )
答案与解析
正确答案:A,C
这道题暂未补解析。
题目详情
816 简答题 适中 机器人编程考级 ·机器人编程四级 · 未分类
Arduino UNO/Nano主控板,当读取引脚3输入的数字信号时,函数pinMode(3,mode)参数mode可供选择的是?( )
答案与解析
正确答案:A,C
这道题暂未补解析。
题目详情
817 简答题 适中 机器人编程考级 ·机器人编程四级 · 未分类
根据欧姆定律,下列说法正确的是?( )
答案与解析
正确答案:A,D
这道题暂未补解析。
题目详情
818 简答题 适中 机器人编程考级 ·机器人编程四级 · 未分类
Arduino C程序如下,串口监视器输出结果是“”,下列选项中,符合结果的程序有?( )
答案与解析
正确答案:B,C
这道题暂未补解析。
题目详情
819 简答题 适中 机器人编程考级 ·机器人编程四级 · 未分类

主题:红外遥控LED灯

器件:Atmega328P主控板1块、LED灯模块2个(分别为LED_L和LED_R)、电位器模块1个、红外接收套件1套及相应辅件。以上模块也可使用分立器件结合面包板搭建。

任务要求:任务装置有三种显示模式,分别为:关闭模式、闪烁模式和渐变模式。当任务装置处于关闭模式时,2个LED灯均熄灭;当任务装置处于闪烁模式时,可通过旋转电位器控制指定LED灯闪烁的频率;当任务装置处于渐变模式时,可通过旋转电位器控制指定LED灯亮度的变化。通过红外遥控切换不同的显示模式,具体说明如下:

(1) 点击红外遥控器的1键,任务装置处于关闭模式,此时2个LED灯均处于熄灭状态;

(2) 点击红外遥控器的2键,任务装置处于闪烁模式,旋转电位器,当电位器的旋转位置处于中间偏左时,LED_L闪烁,LED_R熄灭,且LED_L闪烁的频率随着电位器向左端的旋转而加快;当电位器的旋转位置处于中间偏右时,LED_L熄灭,LED_R闪烁,且LED_R闪烁的频率随着电位器向右端的旋转而加快;

(3) 点击红外遥控器的3键,任务装置处于渐变模式,当电位器从左端旋转至右端时,LED_L亮度在最亮至熄灭之间渐变,LED_R亮度在熄灭至最亮之间渐变;

(4) 控制程序采用Arduino C/C++代码编写,不得使用图形化软件编写;

(5) 未作规定处可自行处理,无明显与事实违背即可。

说明:程序编写过程中不得打开其它示例程序,如发现,实操成绩按照0分处理。

请考生在考试结束前,按照如下要求提交相关文件。

(1) 将程序放在一个文件夹中,压缩为1个“rar或zip”格式文件,并命名为:DJKS4_身份证号,大小5M以下;

(2) 将程序文件通过“上传附件”按钮进行上传。

参考资料:

include <IRremote.h>    
const int RECV_PIN = 12; 
IRrecv irrecv(RECV_PIN); 
decode_results results;  
void setup(){
  Serial.begin(9600);                      
  irrecv.enableIRIn();                     
}
void loop() {
  if (irrecv.decode(&results)) {       
    Serial.println(results.value, HEX); 
    irrecv.resume();                        
  }
  delay(100);
}

评分项:

1. 器件及器件连接(20分)

2. 功能实现(80分)

(1) 实现点击红外遥控器的1键,LED_L和LED_R均熄灭;(10分)

(2) 实现点击红外遥控器的2键,任务装置切换至闪烁模式。当电位器的旋转位置处于中间偏左时,LED_L闪烁,LED_R熄灭;(10分)

(3) 实现任务装置处于闪烁模式时,当电位器的旋转位置处于中间偏左时,LED_L闪烁的频率随着电位器向左端的旋转而加快;(10分)

(4) 实现任务装置处于闪烁模式时,当电位器的旋转位置处于中间偏右时,LED_R闪烁,LED_L熄灭;(10分)

(5) 实现任务装置处于闪烁模式时,当电位器的旋转位置处于中间偏右时,LED_R闪烁的频率随着电位器向右端的旋转而加快;(10分)

(6) 实现点击红外遥控器的3键,任务装置切换至渐变模式。当电位器从左端旋转至右端时,LED_L亮度在最亮至熄灭之间渐变;(15分)

(7) 实现当任务装置处于渐变模式时,当电位器从左端旋转至右端时,LED_R亮度在熄灭至最亮之间渐变。(15分)

答案与解析
参考答案

暂无

题目详情