机器人编程四级 题库
共 819 道题
,第 22 / 41 页
· 按题型筛选,点「查看答案」核对解析
421
单选题
适中
Arduino UNO/Nano主控板,上传的程序一般保存在?( )
A
RAM
B
Flash
C
EEPROM
D
GPIO
答案与解析
正确答案:B
这道题暂未补解析。
422
单选题
适中
有关Arduino C程序,下列选项中,程序正常运行不可缺少的是?( )
A
setup()函数
B
loop()函数
C
setup()函数和loop()函数
D
Serial类库函数
答案与解析
正确答案:C
这道题暂未补解析。
425
单选题
适中
Arduino UNO/Nano主控板,下列选项中,具有模拟信号输出功能的引脚是?( )
A
0引脚
B
6引脚
C
13引脚
D
A0引脚
答案与解析
正确答案:B
这道题暂未补解析。
426
单选题
适中
Arduino UNO/Nano主控板,digitalRead()函数的返回值为0,下列选项中,引脚输入的电压是?( )
A
1.5V
B
2.5V
C
5V
D
7V
答案与解析
正确答案:A
这道题暂未补解析。
427
单选题
适中
Arduino UNO/Nano主控板,analogRead()函数的返回值为255,引脚输入的电压可能是?( )
A
0V
B
1.25V
C
2.5V
D
5V
答案与解析
正确答案:B
这道题暂未补解析。
428
单选题
适中
下列选项中,读取按键模块的返回值,应采用的函数是?( )
A
digitalRead()
B
digitalWrite()
C
analogRead()
D
analogWrite()
答案与解析
正确答案:A
这道题暂未补解析。
429
单选题
适中
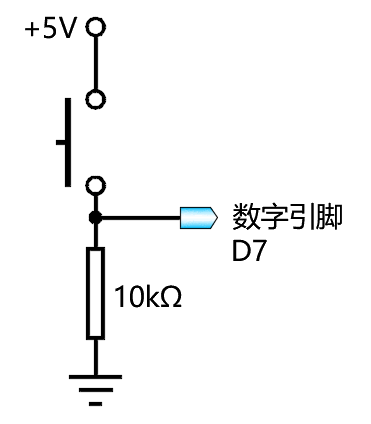
Arduino UNO/Nano主控板,电路如下图所示,通过7引脚获取按键的返回值,下列选项中,关于电路描述正确的是?( )
A
上拉电阻电路
B
下拉电阻电路
C
内部上拉电阻电路
D
上升沿电阻电路
答案与解析
正确答案:B
这道题暂未补解析。
430
单选题
适中
关于PWM,下列描述错误的是?( )
A
PWM是脉冲宽度调制的简称
B
占空比是一个脉冲周期内低电平时间所占的比例
C
PWM是通过调整占空比实现模拟输出
D
PWM输出的等效电压为占空比与工作电压的乘积
答案与解析
正确答案:B
这道题暂未补解析。
432
单选题
适中
Arduino C语言,下列选项中,不符合变量命名规则的变量名是?( )
A
True
B
3pin
C
0_button
D
Case
答案与解析
正确答案:C
这道题暂未补解析。
433
单选题
适中
条件A和条件B,下列选项中,用于表示当条件A和条件B中有一个条件为真整个表达式结果为真的是?( )
A
A = B
B
A != B
C
A || B
D
A && B
答案与解析
正确答案:C
这道题暂未补解析。
434
单选题
适中
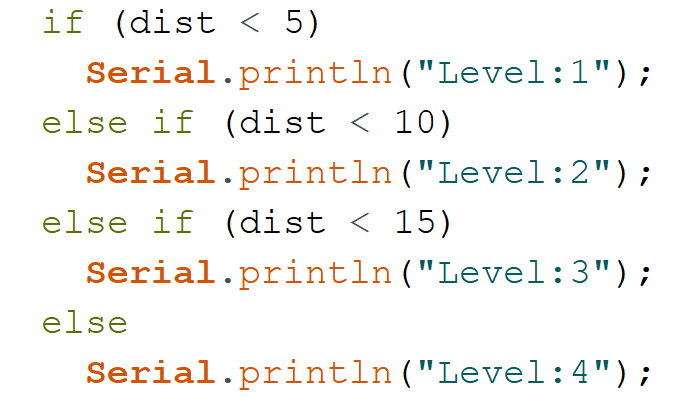
Arduino C部分程序如下,当串口监视器输出结果是“Level:3”时,变量dist的范围是?( )
A
dist < 5
B
dist < 10
C
dist < 15
D
10 <= dist < 15
答案与解析
正确答案:D
这道题暂未补解析。
436
单选题
适中
下列舵机Servo类库的成员函数中,控制舵机转动角度的成员函数是?( )
A
attach()
B
write()
C
detach()
D
read()
答案与解析
正确答案:B
这道题暂未补解析。


438
单选题
适中
Arduino UNO/Nano主控板,电路如下图所示,通过5引脚控制LED灯的亮灭,下列选项中可控制LED保持熄灭的程序是?( )
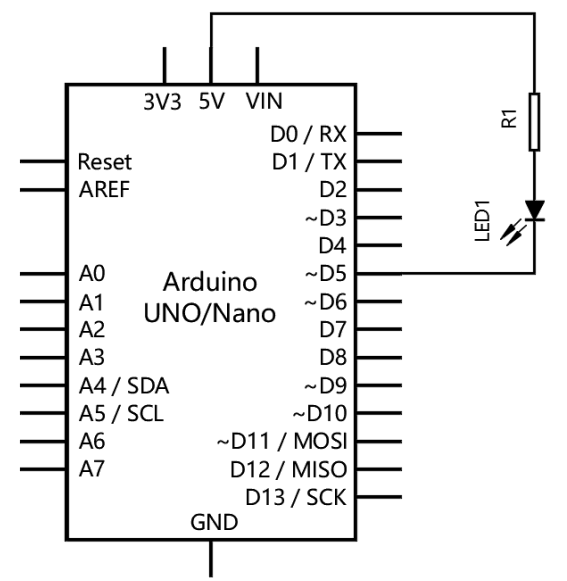
A
digitalWrite(5,HIGH)
B
digitalWrite(5,LOW)
C
pinMode(5,INPUT)
D
pinMode(5,OUTPUT)
答案与解析
正确答案:A
这道题暂未补解析。
439
单选题
适中
通过A0引脚读取按键开关的返回值,电路图示如下,当按键开关断开时,A0引脚返回高电平,下图中A和B所对应的是?( )
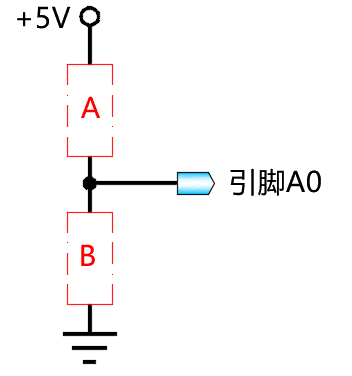
A
按键开关 10kΩ电阻
B
10kΩ电阻 按键开关
C
导线 按键开关
D
按键开关 导线
答案与解析
正确答案:B
这道题暂未补解析。
440
单选题
适中
获取超声波传感器的返回值,电路和部分程序如下,程序中红框内A/B/C的值分别是?( )
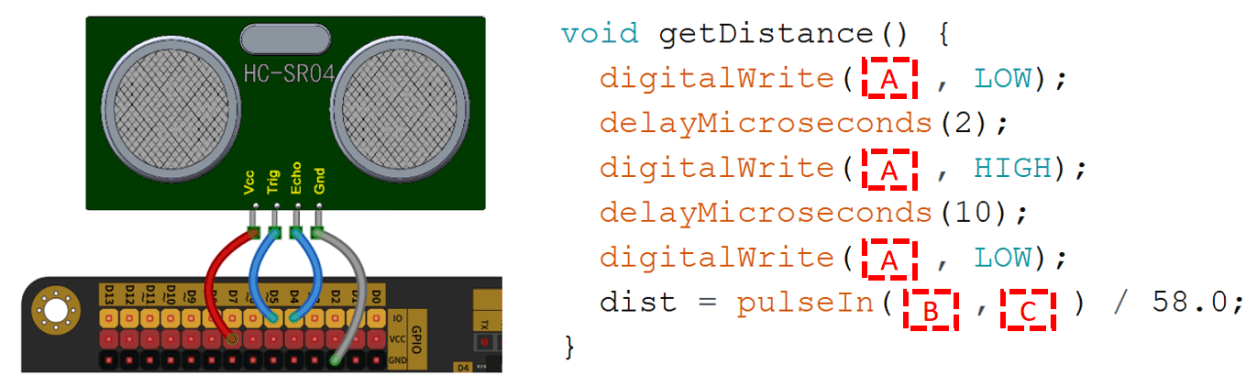
A
5/4/LOW
B
4/5/LOW
C
5/4/HIGH
D
4/5/HIGH
答案与解析
正确答案:C
这道题暂未补解析。