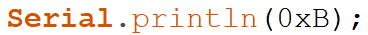首页 › 题库 › 机器人编程考级 › 机器人编程四级

机器人编程四级 题库

共 819 道题 ,第 15 / 41 页 · 按题型筛选,点「查看答案」核对解析
281 单选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino UNO/Nano主控板,当数字引脚输出信号为高电平时,对应的电压是 ?( )

A
0V
B

5V

C

-0.5 ~ 1.5V

D

3.5 ~ 5.5V

答案与解析
正确答案:B
这道题暂未补解析。
题目详情
282 单选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

对欧姆定律I=U/R的解释中,下列说法正确的是?( )

A
导体不变的情况下,电压越大电流越小
B

导体两端电压不变的情况下,电阻越大电流越大

C

导体的电阻与电压成正比,与电流成反比

D

导体的电流与电压成正比,与电阻成反比

答案与解析
正确答案:D
这道题暂未补解析。
题目详情
283 单选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino UNO/Nano主控板,下列选项中,既能读取模拟信号又能读写数字信号的引脚是?( )

A
A5
B
13
C

9

D

0/1

答案与解析
正确答案:A
这道题暂未补解析。
题目详情
284 单选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

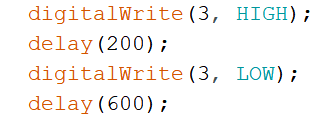
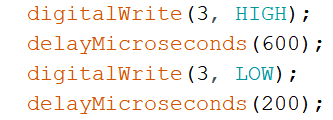
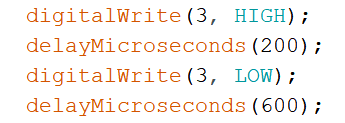
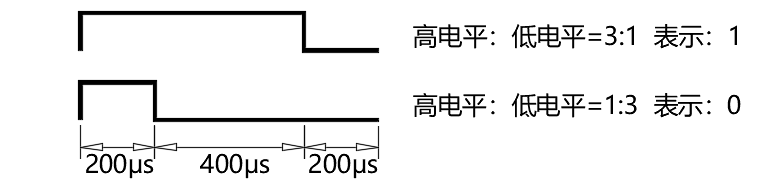
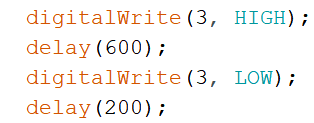
除了直接采用高/低电平代表1/0外,还可以采用其它形式的脉冲信号来表示1/0。下图中,通过一个周期内,高低电平时长的不同比值来表示1/0。Arduino UNO/Nano主控板,下列选项中,可实现通过引脚3发送0的程序是?( )
A
B
C
D
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
285 单选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

有关Arduino C程序,下列说法错误的是?( )

A
程序中setup()函数和loop()函数可以缺失。
B
setup()函数通常放置初始程序,loop()函数通常放置主执行程序。
C
程序运行时,先运行setup()函数内的程序,然后运行loop()函数内的程序。
D
setup()函数中的代码仅运行一次,loop()函数中的代码会循环运行。
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
286 单选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino Nano主控板,通过电位器控制舵机转动角度,电位器连接到A0引脚,舵机连接到3引脚,部分程序如下,当电位器旋转至中间位置时,舵机转动的当前位置是?( ) 
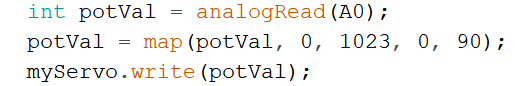
A
0
B

45

C

90

D

180

答案与解析
正确答案:B
这道题暂未补解析。
题目详情
287 单选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

通常情况下,Arduino UNO/Nano主控板主控制芯片的工作频率是?( )

A
16KHz
B

328KHz

C

16MHz

D

328MHz

答案与解析
正确答案:C
这道题暂未补解析。
题目详情
288 单选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

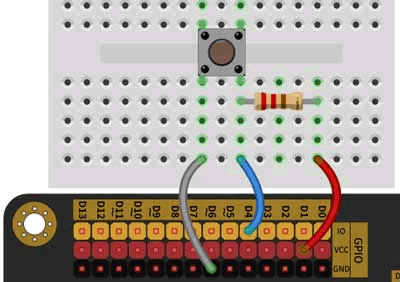
Arduino UNO/Nano主控板,电路搭设如下图所示,按键开关连接到4引脚,下列选项中,关于4引脚模式设置正确的是?( )(2023.12)
A
pinMode(4,INPUT);
B
pinMode(4,OUTPUT);
C
pinMode(4,INPUT_PULLUP);
D
pinMode(4,INPUT_PULLDOWN);
答案与解析
正确答案:A
这道题暂未补解析。
题目详情
289 单选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

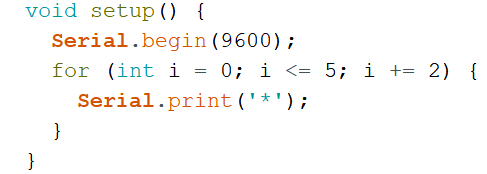
Arduino C程序如下,当程序运行时,串口监视器输出结果是?( )

A
**
B

***

C

*****

D

******

答案与解析
正确答案:B
这道题暂未补解析。
题目详情
290 单选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

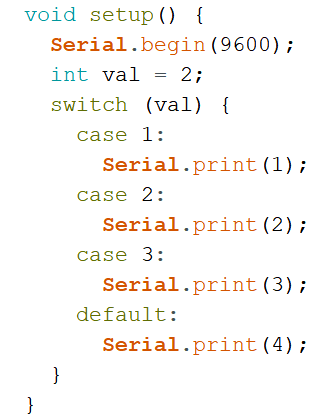
Arduino C程序如下,当程序运行时,串口监视器输出结果是?( )

A
2
B
12
C

34

D

234

答案与解析
正确答案:D
这道题暂未补解析。
题目详情
291 单选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

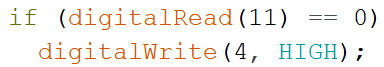
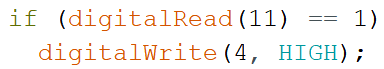
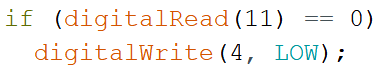
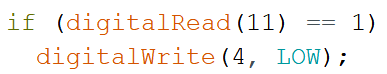
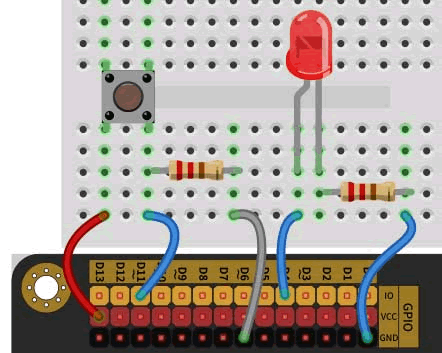
Arduino UNO/Nano主控板,电路搭设如下,下列选项中,实现按键开关按下后,LED点亮的程序段是?( ) 
A
B
C
D
答案与解析
正确答案:B
这道题暂未补解析。
题目详情
292 单选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino UNO/Nano主控板,当模拟输出引脚的等效电压为1V时,此时PWM所对应的占空比是?( )

A

20%

B

40%

C

60%

D

80%

答案与解析
正确答案:A
这道题暂未补解析。
题目详情
293 单选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino C语言中,前缀0b表示的数制是?( )(2023.12)

A
二进制
B

八进制

C

十进制

D

十六进制

答案与解析
正确答案:A
这道题暂未补解析。
题目详情
294 单选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino C程序如下,该程序运行后在串口监视器显示的内容是?( )

A
1011
B

B

C

11

D

13

答案与解析
正确答案:C
这道题暂未补解析。
题目详情
295 单选题 适中 机器人编程考级 ·机器人编程四级 · 2.2 变量

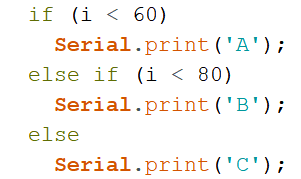
Arduino C语言,部分程序如下,当变量i的值为85时,串口监视器输出结果是?( )
A

A

B

B

C

C

D

ABC

答案与解析
正确答案:C
这道题暂未补解析。
题目详情
296 单选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino UNO/Nano主控板,使用analogRead()函数读取模拟输入信号,当模拟输入引脚的电压为5V时,函数的返回值是 ?( )

A
0
B
255
C
511
D
1023
答案与解析
正确答案:D
这道题暂未补解析。
题目详情
297 单选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

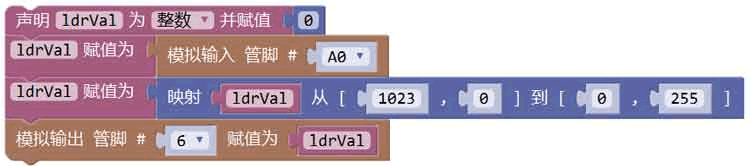
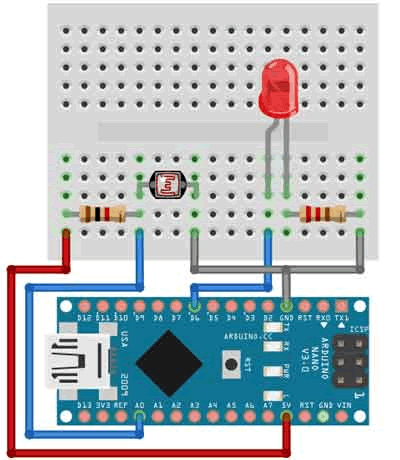
Arduino Nano主控板,通过光敏电阻控制LED灯亮度的变化。电路搭设及程序如下图所示,当光照强度逐渐减弱时,LED的亮度变化是?( )
A
LED灯逐渐变暗
B

LED灯逐渐变亮

C

LED灯闪烁

D

LED灯无任何变化

答案与解析
正确答案:A
这道题暂未补解析。
题目详情
298 单选题 适中 机器人编程考级 ·机器人编程四级 · 1.1 控制板

Arduino UNO/Nano主控板,具有数字信号输入和输出功能及模拟信号输入功能的引脚数量是?( )

A
6
B

13

C

20

D

22

答案与解析
正确答案:A
这道题暂未补解析。
题目详情
299 单选题 适中 机器人编程考级 ·机器人编程四级 · 2.2 变量

Arduino C语言中,长整型变量所对应的描述符是?( )

A

int

B

byte

C

long

D

boolean

答案与解析
正确答案:C
这道题暂未补解析。
题目详情
300 单选题 适中 机器人编程考级 ·机器人编程四级 · 2.2 变量

下列选项中,关于变量描述错误的是?( )

A
变量名可不先定义而直接使用
B
变量名中只能包含英文字母、数字和下划线
C
变量名区分大小写
D
变量名应尽可能使用有含义的名字
答案与解析
正确答案:A
这道题暂未补解析。
题目详情