机器人编程三级 题库
共 889 道题
,第 6 / 45 页
· 按题型筛选,点「查看答案」核对解析
102
单选题
适中
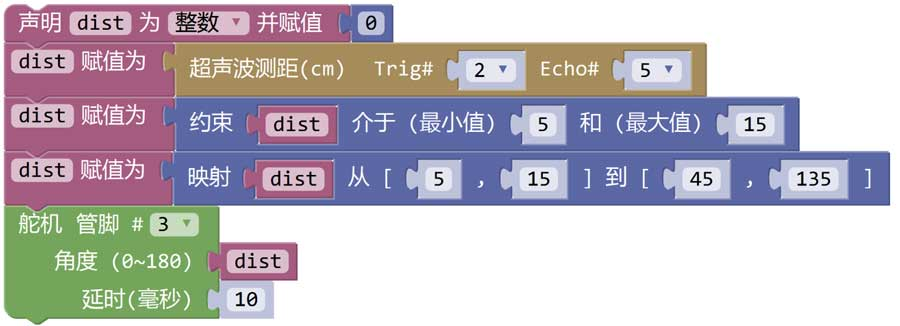
通过超声波传感器控制舵机转动的角度,程序如下,当超声波传感器返回的距离为10cm时,舵机转动的角度是?( )
A
45
B
90
C
135
D
180
答案与解析
正确答案:B
这道题暂未补解析。
103
单选题
适中
垃圾分类,变废为宝。下列器件中,可用于智能垃圾桶,检测当人靠近垃圾桶时,垃圾桶盖自动打开的元器件是?( )
A
LED灯
B
按键模块
C
超声波模块
D
红外接收模块
答案与解析
正确答案:C
这道题暂未补解析。
108
单选题
适中
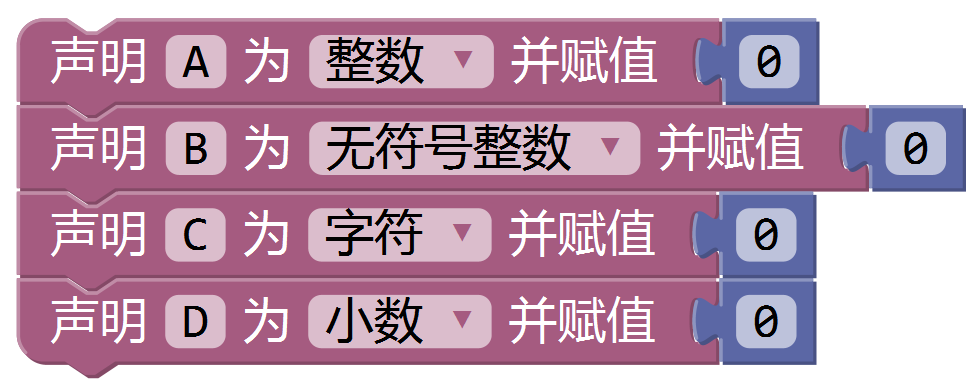
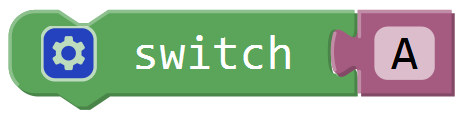
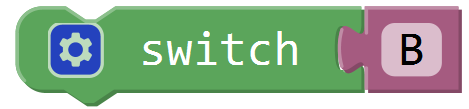
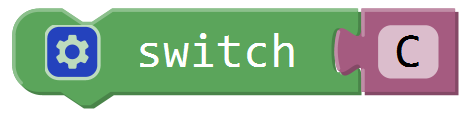
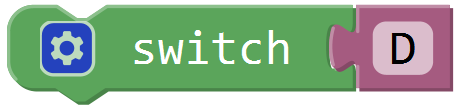
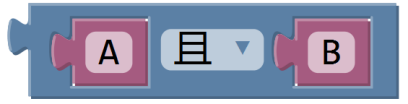
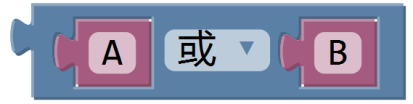
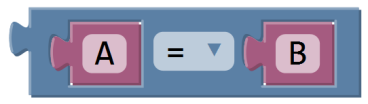
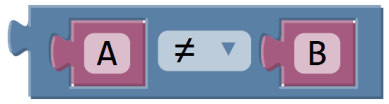
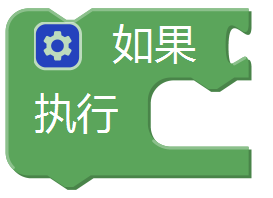
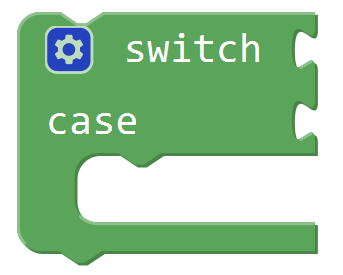
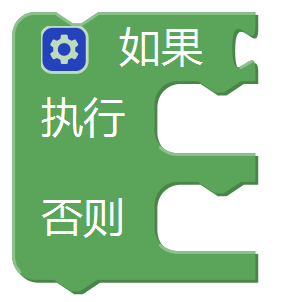
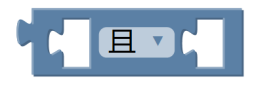
采用光敏电阻模块控制LED灯的亮度,当光敏电阻模块的返回值大于某一数值时,LED灯点亮,否则熄灭。下列模块中,可用于上述要求的的模块是?( )
A
B
C
D
答案与解析
正确答案:C
这道题暂未补解析。
109
单选题
适中
Arduino UNO/Nano主控板的下列引脚中,既可以输出数字信号,又可以输出模拟信号的引脚是?( )
A
0
B
1
C
3
D
A0
答案与解析
正确答案:C
这道题暂未补解析。
111
单选题
适中
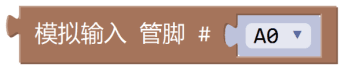
Arduino UNO/Nano主控板,模块的返回值为1023时,A0引脚的输入电压是?( )
A
0v
B
5v
C
低电平
D
高电平
答案与解析
正确答案:B
这道题暂未补解析。
112
单选题
适中
正常情况下,Arduino UNO/Nano 主控板MCU的工作频率是?( )
A
2M
B
8M
C
16M
D
32M
答案与解析
正确答案:C
这道题暂未补解析。
114
单选题
适中
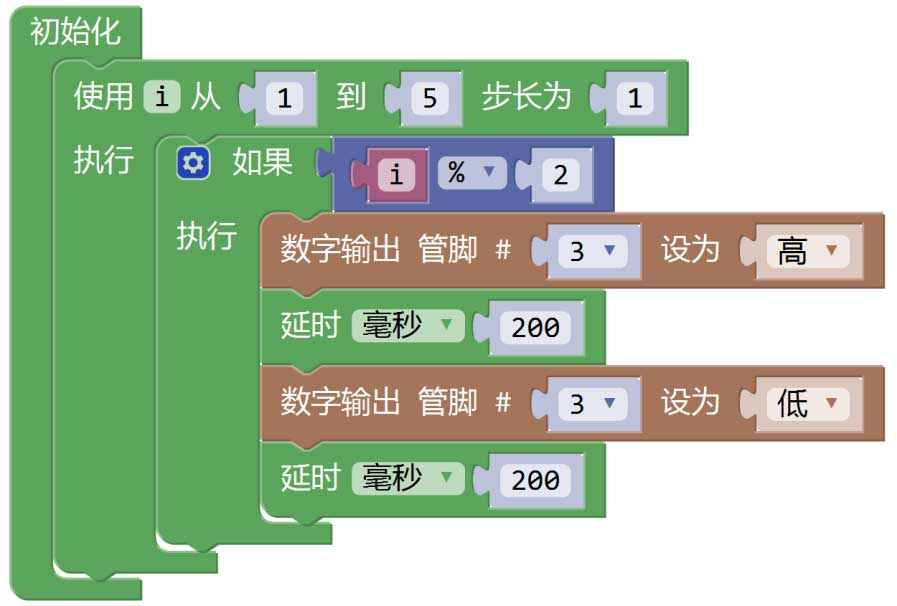
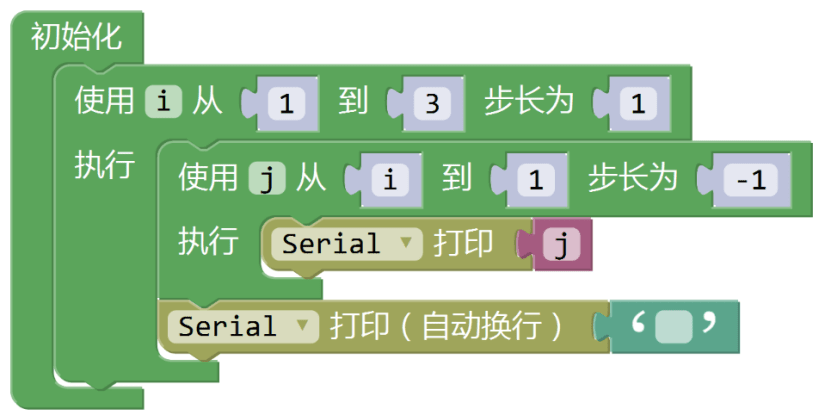
程序如下,程序运行后串口监视器显示的内容是?( )
A
1
12
123
12
123
B
1
21
321
21
321
C
123
12
1
12
1
D
321
21
1
21
1
答案与解析
正确答案:B
这道题暂未补解析。
115
单选题
适中
采用Arduino UNO/Nano主控板读取电位器的返回值,下列说法正确的是?( )
A
电位器一般连接到模拟输出引脚,其返回值为0~1023
B
电位器一般连接到模拟输出引脚,其返回值为0~255
C
电位器一般连接到模拟输入引脚,其返回值为0~1023
D
电位器一般连接到模拟输入引脚,其返回值为0~255
答案与解析
正确答案:C
这道题暂未补解析。
116
单选题
适中
有关并联电路,下列说法正确的是?( )
A
连接于两个节点的多个支路两端的电流相同
B
并联电路的干路电压等于各个支路的电压的代数和
C
并联电路中,各支路电流与电阻成反比
D
并联电路中,干路有一处断开,支路仍可正常工作
答案与解析
正确答案:C
这道题暂未补解析。
120
单选题
适中
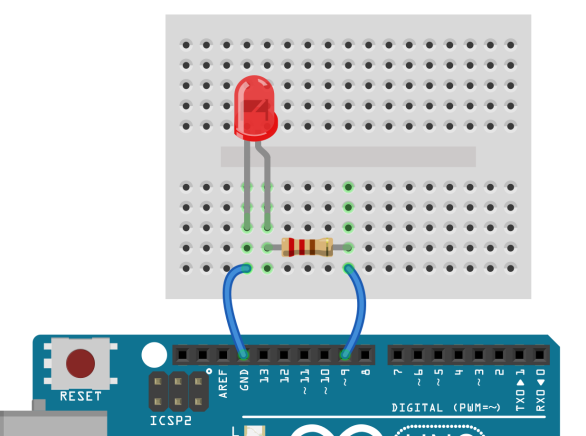
关于LED,下列说法错误的是?( )
A
LED是一种半导体元器件
B
LED区分极性
C
LED双向导通
D
一般情况下,LED的长引脚为正极(阳极)
答案与解析
正确答案:C
这道题暂未补解析。