机器人编程三级 题库
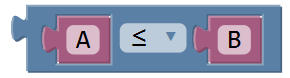
Arduino UNO/Nano主控板的A0~A5引脚,可作为模拟输入引脚使用,也可以作为数字引脚使用。( )
正常情况下,Arduino UNO/Nano主控板,当数字引脚处于输出状态时,高电平对应的电压范围是3.5V~5.5V。( )
主题:参数可调距离感应装置
器件:Atmega328P主控板1块,超声波传感器1个,LED灯1个,蜂鸣器1个,电位器模块1个及相应辅件。以上模块也可使用分立器件结合面包板搭建。
任务要求:
采用超声波传感器进行距离检测,装置的感应区范围为10-15cm。具体要求如下:
(1) 当感应区内没有障碍物时,LED灯点亮,蜂鸣器静音;
(2) 当感应区内出现障碍物时,LED灯闪烁,蜂鸣器发出声音;
(3) 当感应区内出现障碍物时,旋转电位器,可改变LED闪烁的频率和蜂鸣器发声的频率;
(4) 根据上述要求,绘制流程图;
(5) 未作规定处可自行处理,无明显与事实违背即可。
说明:请考生在考试结束前,按照如下要求提交相关文件。
(1) 将程序放在一个文件夹中,压缩为1个“rar或zip”格式文件,并命名为:DJKS3_身份证号,大小5M以下;
(2) 将程序文件通过“上传附件”按钮进行上传;
(3) 程序编写过程中不得打开其它示例程序,如发现,实操成绩按照0分处理。
略
评分项:
1.器件及器件连接(20分)
2.流程图绘制及功能(20分)
3.功能实现(60分)
(1) 实现当感应区没有障碍物时,LED灯点亮,蜂鸣器静音;(10分)
(2) 实现当感应区内有障碍物时,LED灯闪烁;(10分)
(3) 实现当感应区内有障碍物时,蜂鸣器发出声音;(10分)
(4) 实现当感应区内有障碍物时,旋转电位器,LED灯闪烁的频率发生变化;(15分)
(5) 实现当感应区内有障碍物时,旋转电位器,蜂鸣器的发声频率发生变化。(15分)
1. 主题:红外遥控指示器
器件:Atmega328P 主控板 1 块,红外遥控器 1 个,红外接收模块 1 个,LED模块 2 个(LED_A 和 LED_B),舵机 1 个及相应辅件。以上模块也可使用分立器件结合面包板搭建。
任务要求:
舵机位于中间位置,LED_A 和 LED_B 分别位于两侧 45 度位置。通过红外遥控器的 1/2/3 按键控制舵机的转动角度和 LED 灯的状态,具体说明如下:
(1)装置通电启动后,舵机处于 90 度位置,LED_A 和 LED_B 处与熄灭状态;
(2)当红外遥控器的 1 键点击后,LED_A 点亮,LED_B 熄灭,舵机旋转至 45 度位置;
(3)当红外遥控器的 3 键点击后,LED_A 熄灭,LED_B 点亮,舵机旋转至 135 度位置;
(4)当红外遥控器的 2 键点击后,LED_A 和 LED_B 均点亮,舵机旋转至 90 度位置;
(5)根据上述要求,绘制流程图;
(6)未作规定处可自行处理,无明显与事实违背即可。
说明:请考生在考试结束前,按照如下要求提交相关文件。
(1)将程序放在一个文件夹中,压缩为 1 个“rar 或 zip”格式文件,并命名为:DJKS3_身份证号,大小 5M 以下;
(2)将程序文件通过“上传附件”按钮进行上传;
(3)程序编写过程中不得打开其它示例程序,如发现,实操成绩按照 0 分处理。
参考答案:
一、评分组成
1、电路搭设(20 分)
元器件:
(1) 装置中包含 2 个 LED 灯模块或 LED 灯;(2 分)
(2) 装置中包含红外遥控器;(2 分)
(3) 装置中包含红外接收模块;(2 分)
(4) 装置中包含舵机;(2 分)
电路搭设:
(5) LED 灯模块或 LED 灯与主控板正确连接;(4 分)
(6) 红外接收模块与主控板正确连接;(4 分)
(7) 舵机和主控板正确连接。(4 分)
2、功能实现(80 分)
说明:本程序有多种实现方法,只要效果符合要求即可。编写程序文件命名规则为:DJKS3_身份证号,考试完毕确认考生在考试页面以附件形式上传。
第一部分:流程图(20 分)
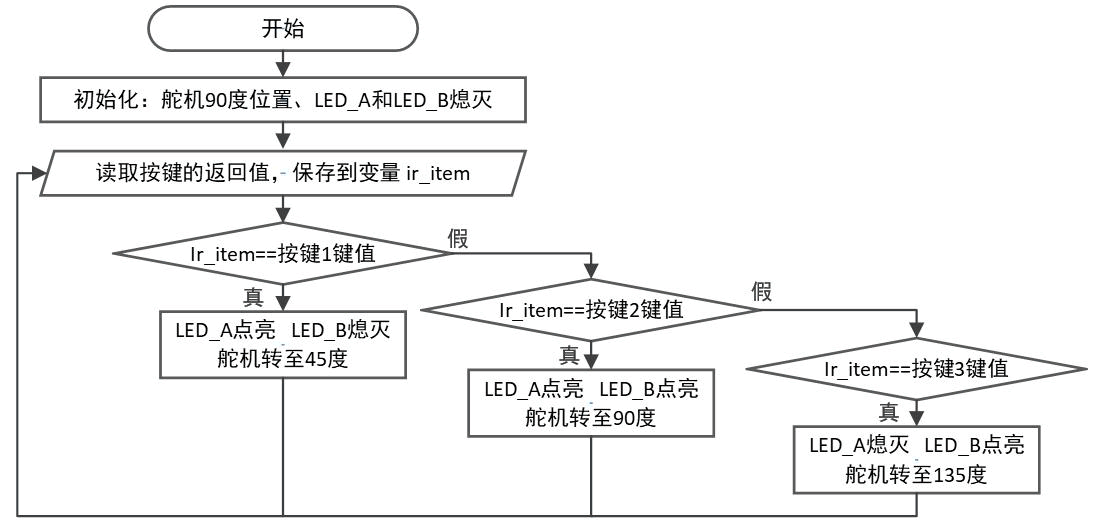
流程图绘制:
(1)【起始框】有且绘制正确;(2 分)
(2)【输入框】有且绘制正确;(2 分)
(3)【判断框】有且绘制正确;(2 分)
(4)【连接线】有闭环;(2 分)
(5)流程图绘制整齐;(4 分)
流程图功能:
(6)表达言辞清晰;(4 分)
(7)表达基本正确。(4 分)
第二部分:程序功能实现(60 分)
(1)实现当装置通电启动后,舵机处于 90 度位置,LED_A 和 LED_B 处与熄灭状态;(6 分)
(2)实现当红外遥控器的 1 键点击后,LED_A 点亮,LED_B 熄灭;(9 分)
(3)实现当红外遥控器的 1 键点击后,舵机旋转至 45 度位置;(9 分)
(4)实现当红外遥控器的 3 键点击后,LED_A 熄灭,LED_B 点亮;(9 分)
(5)实现当红外遥控器的 3 键点击后,舵机旋转至 135 度位置;(9 分)
(6)实现当红外遥控器的 2 键点击后,LED_A 和 LED_B 均点亮;(9 分)
(7)实现当红外遥控器的 2 键点击后,舵机旋转至 90 度位置。(9 分)
评分项:
1.器件及器件连接(20 分)
2.流程图绘制及功能(20 分)
3.功能实现(60 分)
(1)实现当装置通电启动后,舵机处于 90 度位置,LED_A 和 LED_B 处与熄灭状态;(6 分)
(2)实现当红外遥控器的 1 键点击后,LED_A 点亮,LED_B 熄灭;(9 分)
(3)实现当红外遥控器的 1 键点击后,舵机旋转至 45 度位置;(9 分)
(4)实现当红外遥控器的 3 键点击后,LED_A 熄灭,LED_B 点亮;(9 分)
(5)实现当红外遥控器的 3 键点击后,舵机旋转至 135 度位置;(9 分)
(6)实现当红外遥控器的 2 键点击后,LED_A 和 LED_B 均点亮;(9 分)
(7)实现当红外遥控器的 2 键点击后,舵机旋转至 90 度位置。(9 分)
主题:角度指示器
器件:Atmega328P主控板1块,LED模块2个(分别为LED_A和LED_B),电位器模块1个,舵机1个。(以上模块也可使用分立器件结合面包板搭建。)
任务要求:通过旋转电位器控制舵机的转动角度,通过LED灯指示不同的位置。具体要求如下:
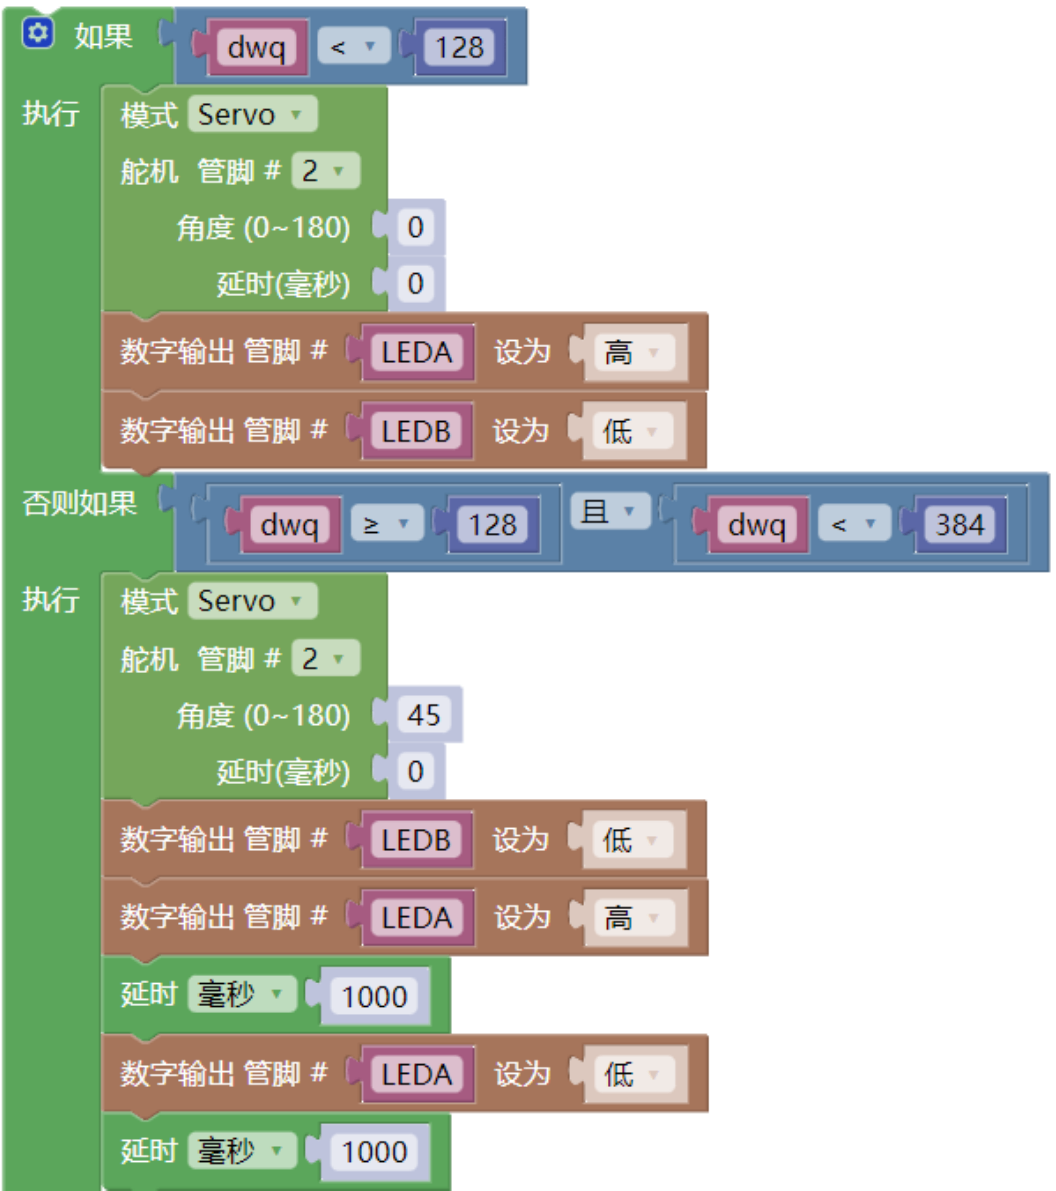
(1) 当电位器的返回值小于128时,舵机旋转至零度位置,此时LED_A点亮,LED_B熄灭;
(2) 当电位器的返回值大于等于128且小于384时,舵机旋转至45度位置,此时LED_A闪烁,LED_B熄灭;
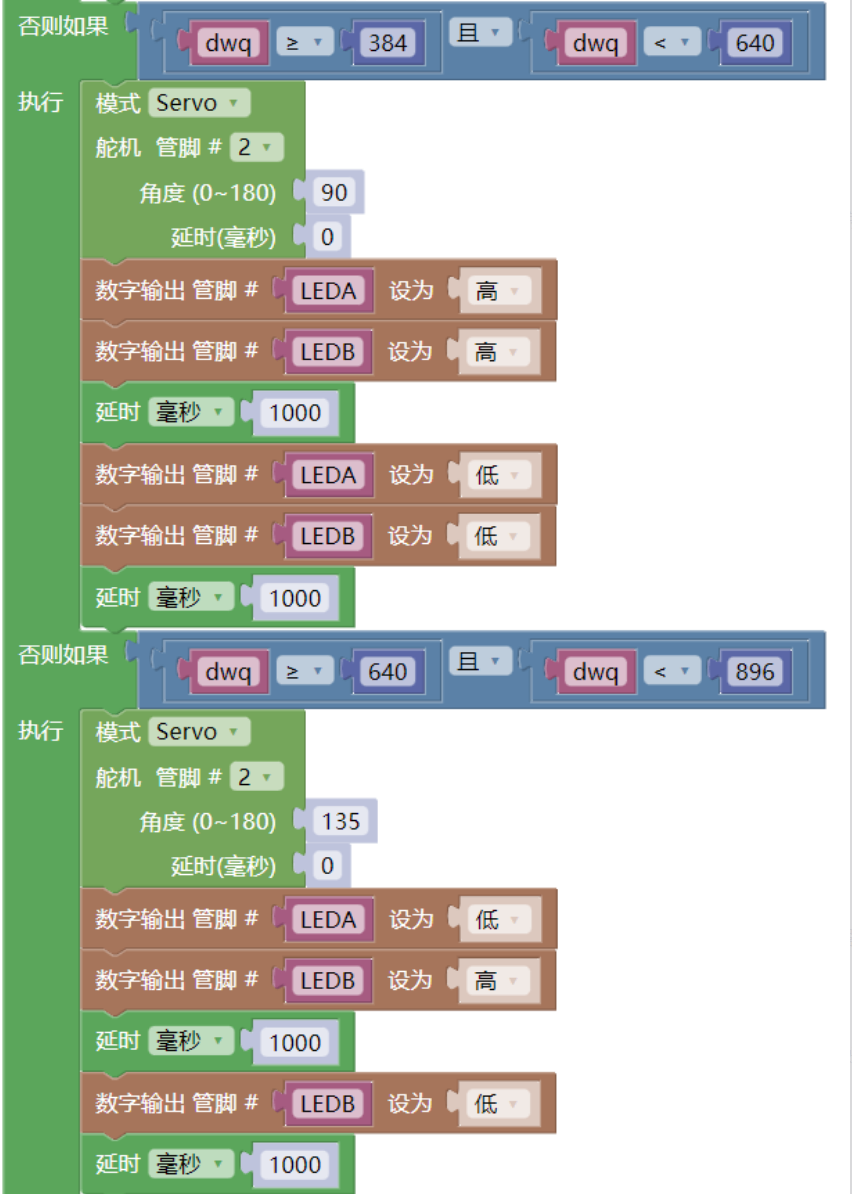
(3) 当电位器的返回值大于等于384且小于640时,舵机旋转至90度位置,此时LED_A和LED_B均闪烁;
(4) 当电位器的返回值大于等于640且小于896时,舵机旋转至135度位置,此时LED_B闪烁,LED_A熄灭;
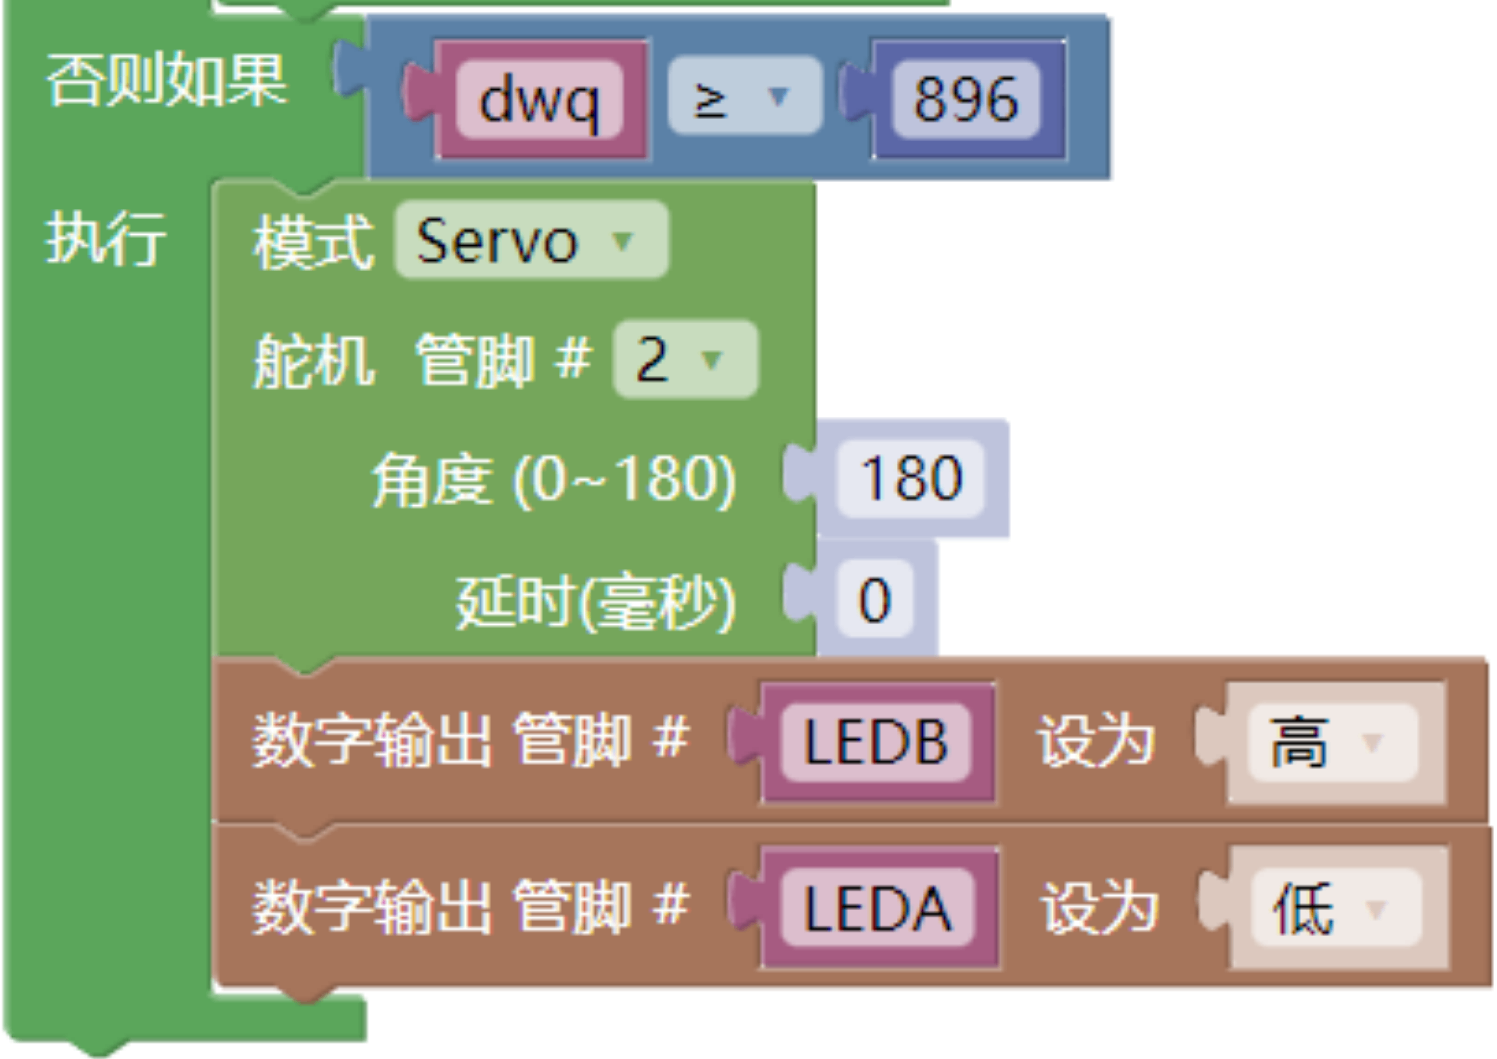
(5) 当电位器的返回值大于等于896时,舵机旋转至180度位置,此时LED_B点亮,LED_A熄灭;
(6) 根据上述要求,绘制流程图;
(7) 未作规定处可自行处理,无明显与事实违背即可。
说明:程序编写过程中不得打开其它示例程序,如发现,实操成绩按照0分处理。
请考生在考试结束前,按照如下要求提交相关文件。
(1) 将程序放在一个文件夹中,压缩为1个“rar或zip”格式文件,并命名为:DJKS3_身份证号,大小5M以下;
(2) 将程序文件通过“上传附件”按钮进行上传。
先设定好电位器的控制。可以先设定好变量,然后再给变量赋值。程序如下:
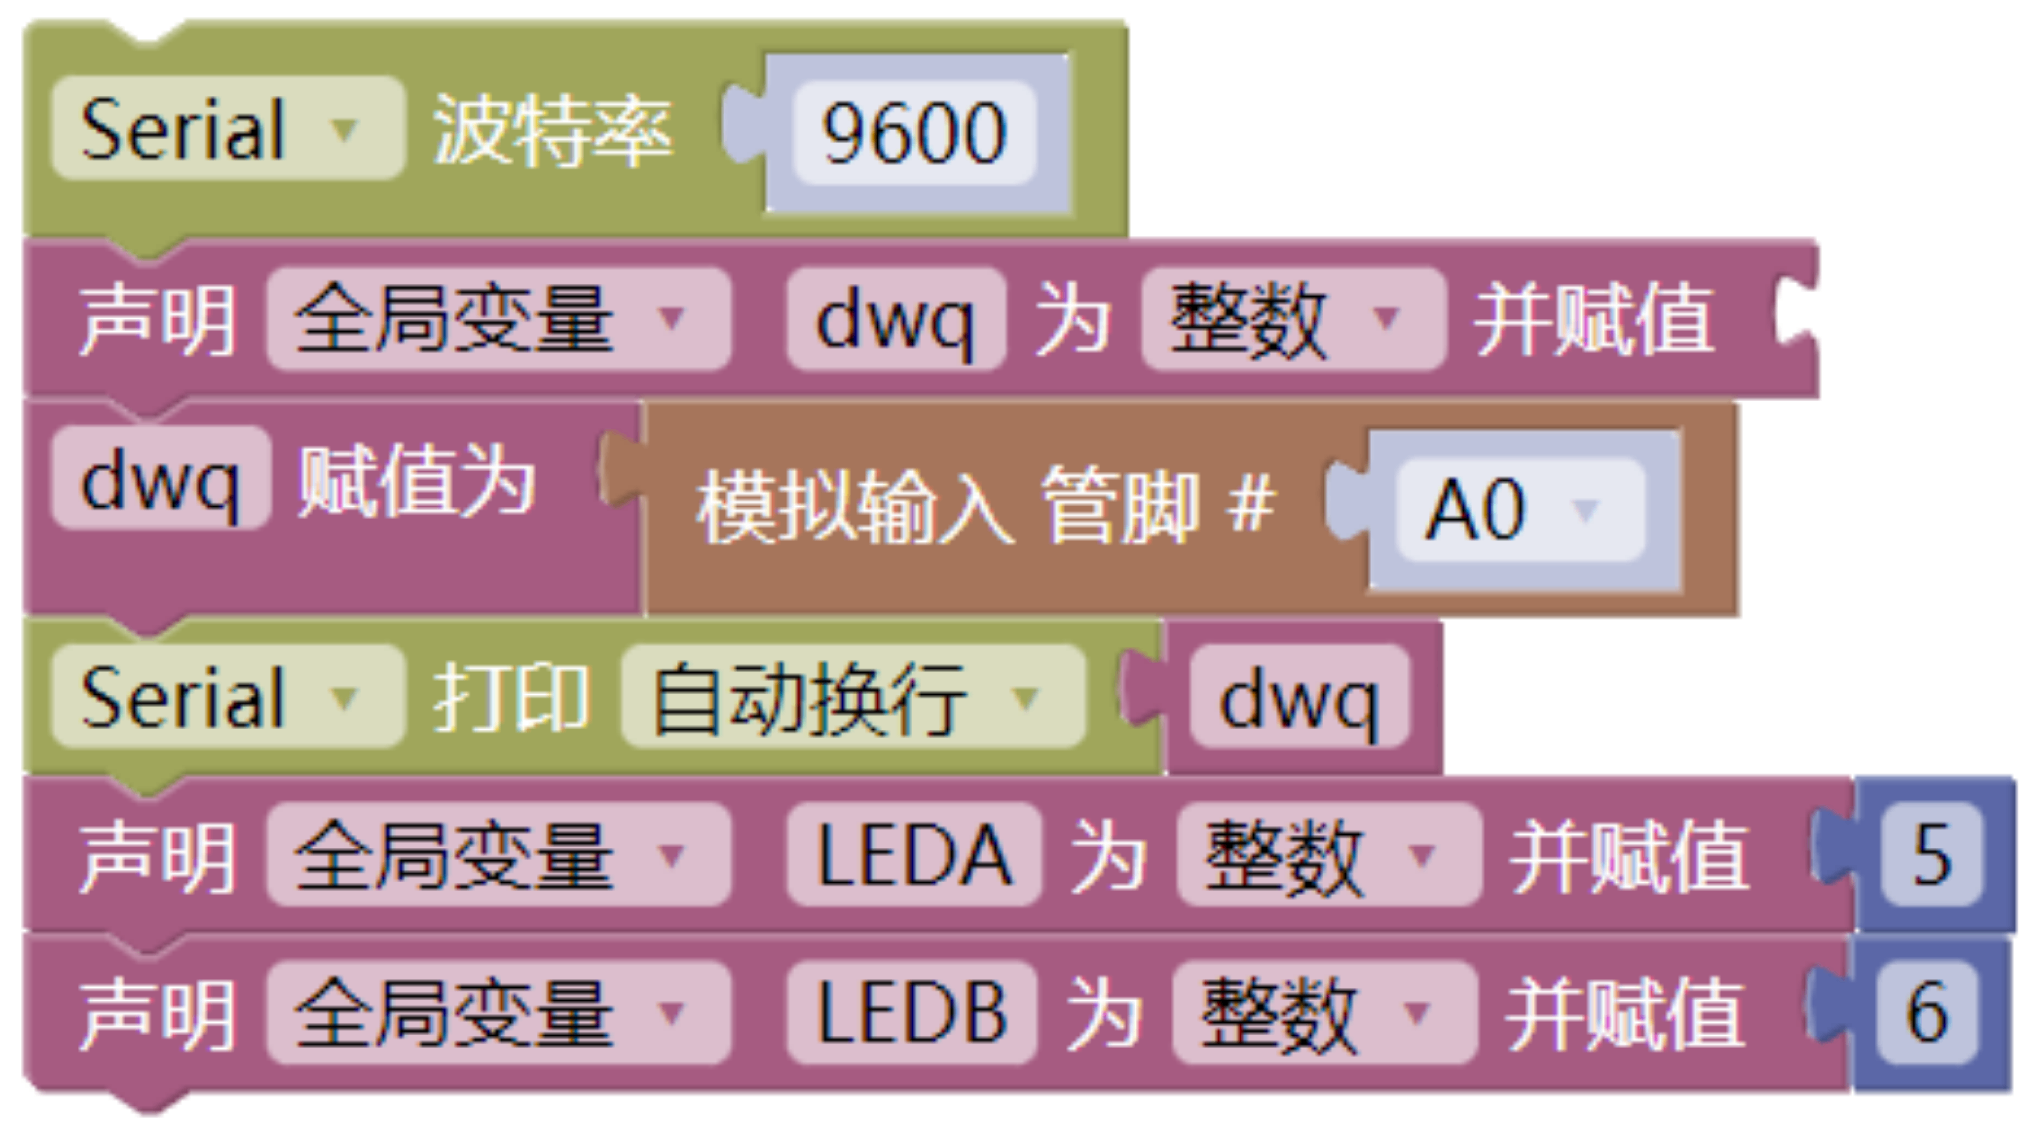
题目中只有电位器和LED_A和LED_B。这里就按照对应的要求去设定即可。然后要注意的就是电位器是属于模拟输入。所以在A0~A5之间随机的选择其一即可。
后续中的五个任务。这里就需要使用多重条件分支,所以这里就需要使用到如果...否则如果。界定好每个电位器的区间。重点就是舵机,两个LED灯的状态不要写错了即可。
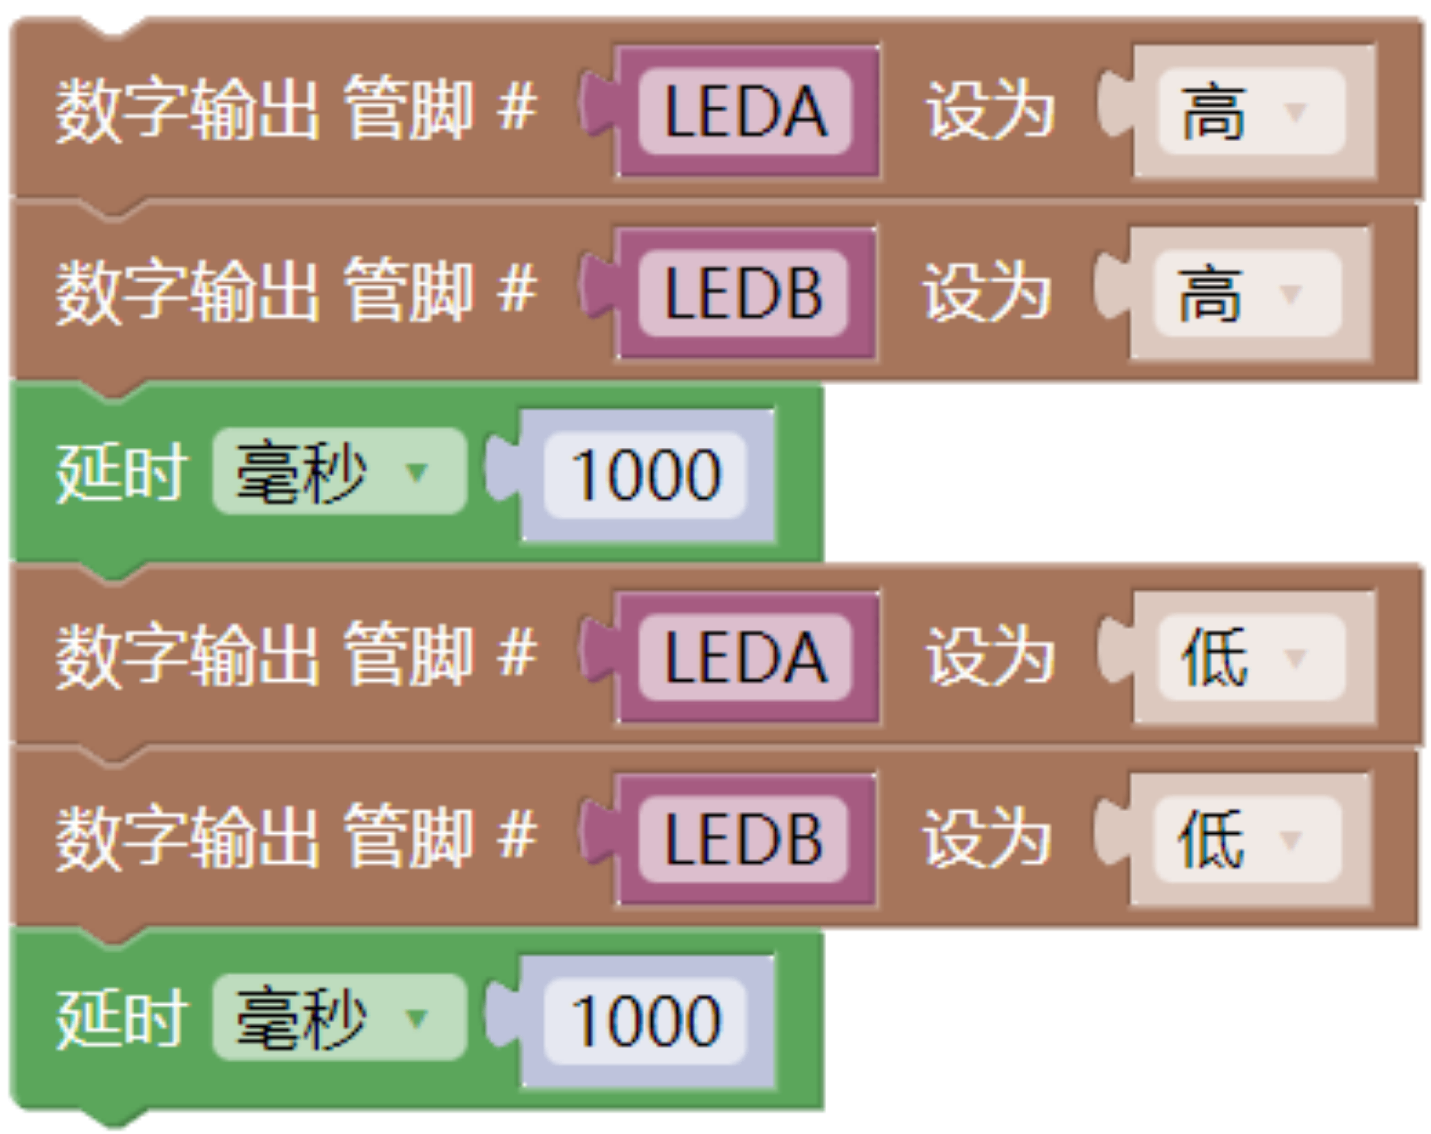
其中唯一可能有点问题的就是LED灯的闪烁,程序演示如下:
其余就没有需要说
明的地方了。完整程序如下:
评分项:
1.器件及器件连接(20分)
说明:如考生采用的是集成开发板,实操项目所需元器件均预先集成在PCB上,无实际电路搭设操作,电路搭设部分得分为0分。
2.流程图绘制及功能(20分)
3.功能实现(60分)
(1)实现当电位器的返回值小于128时,舵机旋转至零度位置;(6分)
(2)实现当舵机位于零度位置时,LED_A点亮,LED_B熄灭;(6分)
(3)实现当电位器的返回值大于等于128且小于384时,舵机旋转至45度位置;(6分)
(4)实现当舵机位于45度位置时,LED_A闪烁,LED_B熄灭;(6分)
(5)实现当电位器的返回值大于等于384且小于640时,舵机旋转至90度位置;(6分)
(6)实现当舵机位于90度位置时,LED_A和LED_B均闪烁;(6分)
(7)实现当电位器的返回值大于等于640且小于896时,舵机旋转至135度位置;(6分)
(8)实现当舵机位于135度位置时,LED_B闪烁,LED_A熄灭;(6分)
(9)实现当电位器的返回值大于等于896时,舵机旋转至180度位置;(6分)
(10)实现当舵机位于180度位置时,LED_B点亮,LED_A熄灭。(6分)