首页 › 题库 › 机器人编程考级 › 机器人编程三级

机器人编程三级 题库

共 889 道题 ,第 38 / 45 页 · 按题型筛选,点「查看答案」核对解析
741 判断题 偏易 机器人编程考级 ·机器人编程三级 · 2.1 串联与并联

我国家庭用电器电压为220V。

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
742 判断题 偏易 机器人编程考级 ·机器人编程三级 · 5.2 选择结构

判断条件中的真值和假值可以用1和0表示。

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
743 判断题 偏易 机器人编程考级 ·机器人编程三级 · 2.1 串联与并联

电压的单位是伏特,简称伏,用V表示。

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
744 判断题 偏易 机器人编程考级 ·机器人编程三级 · 1.2 引脚

舵机只能连接在标识有支持PWM的管脚上。

A
对
B
错
答案与解析
正确答案:错
这道题暂未补解析。
题目详情
745 判断题 偏易 机器人编程考级 ·机器人编程三级 · 2.1 串联与并联

串联电路各用电器的电流相等。

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
746 判断题 偏易 机器人编程考级 ·机器人编程三级 · 2.1 串联与并联

电路搭设时,可以带电插拔。

A
对
B
错
答案与解析
正确答案:错
这道题暂未补解析。
题目详情
747 判断题 偏易 机器人编程考级 ·机器人编程三级 · 2.1 串联与并联

2节1.5V的干电池串联后的电压是3.0V。

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
748 判断题 偏易 机器人编程考级 ·机器人编程三级 · 1.1 主控板

Arduino就是指各种开源硬件。

A
对
B
错
答案与解析
正确答案:错
这道题暂未补解析。
题目详情
749 判断题 偏易 机器人编程考级 ·机器人编程三级 · 1.1 主控板

1000毫秒等于1秒。

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
750 判断题 偏易 机器人编程考级 ·机器人编程三级 · 1.1 主控板

英国物理学家弗莱明发明了世界上第一个晶体管。

A
对
B
错
答案与解析
正确答案:错
这道题暂未补解析。
题目详情
751 判断题 偏易 机器人编程考级 ·机器人编程三级 · 2.1 串联与并联

电压也被称为电位差或电势差。(  )

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
752 判断题 偏易 机器人编程考级 ·机器人编程三级 · 4.1 光敏电阻

传感器相当于机器人的大脑。( )

A
对
B
错
答案与解析
正确答案:错
这道题暂未补解析。
题目详情
753 判断题 偏易 机器人编程考级 ·机器人编程三级 · 3.1 数字IO

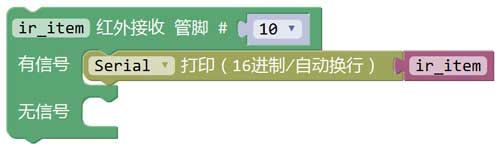
以下程序在串口监视器中输出的值可能是11100000。( )

A
对
B
错
答案与解析
正确答案:错
这道题暂未补解析。
题目详情
754 判断题 偏易 机器人编程考级 ·机器人编程三级 · 1.1 主控板

Arduino UNO/Nano主控板的标准工作电压是5V。( )

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
755 判断题 偏易 机器人编程考级 ·机器人编程三级 · 4.1 光敏电阻

正常情况下,超声波传感器的Trig引脚是触发引脚。( )

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
756 判断题 偏易 机器人编程考级 ·机器人编程三级 · 1.1 主控板

机器人必须具备人的形状。

A
对
B
错
答案与解析
正确答案:错
这道题暂未补解析。
题目详情
757 判断题 偏易 机器人编程考级 ·机器人编程三级 · 2.1 串联与并联

电压也被称为电位差或电势差。

A
对
B
错
答案与解析
正确答案:对
这道题暂未补解析。
题目详情
758 判断题 偏易 机器人编程考级 ·机器人编程三级 · 3.1 数字IO

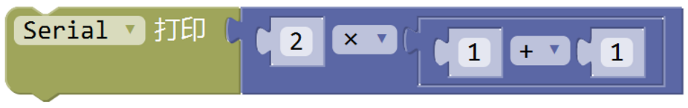
以下程序在串口监视器中输出的值是3。( )

A
对
B
错
答案与解析
正确答案:错
这道题暂未补解析。
题目详情
759 判断题 偏易 机器人编程考级 ·机器人编程三级 · 1.1 主控板

Arduino UNO/Nano主控板只有14个引脚支持数字信号的输入/输出功能。

A
对
B
错
答案与解析
正确答案:错
这道题暂未补解析。
题目详情
760 判断题 偏易 机器人编程考级 ·机器人编程三级 · 4.1 光敏电阻

正常情况下,超声波传感器的Echo引脚是触发引脚。

A
对
B
错
答案与解析
正确答案:错
这道题暂未补解析。
题目详情