机器人编程二级 题库
共 39 道题
,第 2 / 2 页
· 按题型筛选,点「查看答案」核对解析
23
单选题
适中
关于连杆机构说法正确的是?
A
杆越多,运动的累计误差越小
B
不容易加工,制造精度低
C
属于高副机构
D
机械腿一般采用了连杆机构
答案与解析
正确答案:D
这道题暂未补解析。
25
单选题
适中
下列不属于连杆机构特点的是?( )
A
低副接触耐磨损
B
设计比较复杂
C
制造简单易于获得较高的制造精度
D
可以实现复杂的运动规律
答案与解析
正确答案:D
这道题暂未补解析。
28
单选题
适中
关于连杆机构说法正确的是?( )
A
连杆机构为保证运动精度,需要较高制造精度
B
制造精度低
C
连杆机构中杆子越多,该机构动作越精确
D
生活中没有连杆机构
答案与解析
正确答案:A
这道题暂未补解析。
29
单选题
适中
关于连杆机构说法正确的是?( )
A
有较高的制造精度
B
制造精度低
C
连杆机构中杆子越多,该机构动作越精确
D
连杆机构是高副机构,杆与杆之间是点或线的连接
答案与解析
正确答案:A
这道题暂未补解析。
31
多选题
适中
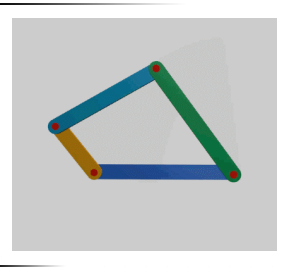
关于连杆机构的优缺点,以下说法正确的是?
A
低副接触压强小,耐磨损
B
转动副和移动副的接触表面是圆柱面和平面,制造简单易于获得较高的制造精度
C
设计比较复杂,不易精确地实现复杂的运动规律
D
结构简单,能实现任意预定的运动规律。
答案与解析
正确答案:A,B,C
这道题暂未补解析。
33
多选题
适中
下列关于连杆的说法,正确的是?
A
连杆机构就只有一种形式
B
连杆机构是低副机构
C
由若干有确定相对运动的构件组成
D
应用最广泛的应该是平面四连杆机构
答案与解析
正确答案:C,D
这道题暂未补解析。