首页 › 题库 › 机器人编程考级 › 1.1 发展历史

机器人编程二级 题库

共 654 道题 ,第 21 / 33 页 · 按题型筛选,点「查看答案」核对解析
401 多选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

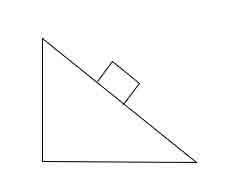
如图物体受到的力有哪些?

A
重力
B
支持力
C
弹力
D
摩擦力
答案与解析
正确答案:A,B,D
这道题暂未补解析。
题目详情
402 多选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

关于重力说法正确的有?

A
方向竖直向下
B
所有物体重力都一样大
C
一个小朋友比一个苹果受到的重力大
D
静止的物体没有重力
答案与解析
正确答案:A,C
这道题暂未补解析。
题目详情
403 多选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

关于机器人的发展史说法正确的是?

A
第一代机器人为示教再现型机器人
B
第二代机器人为感知型机器人
C
第三代机器人为智能型机器人
D
第四代机器人为家用机器人
答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
404 多选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

两物体之间产生摩擦力必须具备哪些条件?

A
两物体相互接触
B
两物体有相对运动趋势或发生相对运动
C
两物体需要有同一颜色
D
两个物体大小需一致
答案与解析
正确答案:A,B
这道题暂未补解析。
题目详情
405 多选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

下列说法正确的是?

A
面向地铁站立,如太靠近,地铁进站时会感觉到“吸力”,容易发生危险
B
飞机机翼的外形设计使下侧气压大于上侧,所以能够上升
C
风扇能降温是因为吹出的风一定是冷风
D
我们用的瓶起子相当于费力杠杆
答案与解析
正确答案:A,B
这道题暂未补解析。
题目详情
406 多选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

机器人发展经历了哪三代?

A
示教再现型机器人
B
感知型机器人
C
人形机器人
D
智能机器人
答案与解析
正确答案:A,B,D
这道题暂未补解析。
题目详情
407 多选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

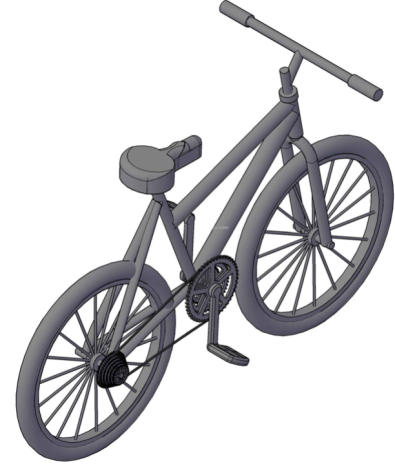
如下图所示,自行车中,都包含了哪几种物理或机械原理?

A
滑轮
B
轮轴
C
链传动
D
凸轮
答案与解析
正确答案:B,C
这道题暂未补解析。
题目详情
408 多选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

下列能将连续运动转化为间歇运动的有?

A
凸轮机构
B
槽轮机构
C
不完全齿轮机构
D
动滑轮
答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
409 多选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

平面四杆能够达到的输出结果有(  )

A
圆周运动
B
摇摆运动
C
反向圆周运动
D
间歇运动
答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
410 多选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

制造一个机器人使他有转向装置,并且只能向前不能退后,需要采用的机构有(  )

A
连杆机构
B
杠杆结构
C
棘轮机构
D
滑轮组
答案与解析
正确答案:A,C
这道题暂未补解析。
题目详情
411 多选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

以下关于历史上的机器人说法正确的是

A
“指南车”是用来指示方向的
B
“木牛流马”是用来运送军粮的
C
“记里鼓车”是用来计算路程的
D
美国“BigDog”是军用机器人
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
412 多选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

下列哪些是军用机器人的功能

A
清洁卧室
B
手术缝合
C
运送物资
D
侦查地形
答案与解析
正确答案:C,D
这道题暂未补解析。
题目详情
413 多选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

工业机器人的特点包括

A
能够适应恶劣的工作环境
B
能够长时间高强度工作
C
工作具有高精密度
D
具有亲和力,能与各个年龄段的人类交流
答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
414 多选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

机器人的CPU要求

A
体积小
B
处理数据快
C
可靠性高
D
制造工艺复杂
答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
415 多选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

下列关于汽车的说法正确的是

A
变向装置采用了连杆机构
B
发动机应用了曲柄连杆机构
C
方向盘应用了轮轴机构
D
刹车应用了摩擦原理
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
416 多选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

平面四杆能够达到的输出结果有

A
圆周运动
B
摇摆运动
C
反向圆周运动
D
间歇运动
答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
417 多选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

制造一个机器人使他有转向装置,并且只能向前不能退后,需要采用的机构有

A
连杆机构
B
杠杆结构
C
棘轮机构
D
滑轮组
答案与解析
正确答案:A,C
这道题暂未补解析。
题目详情
418 多选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

下列关于滑杆运动方式的说法正确的是

A
回转体作回转运动
B
滑块从动
C
滑杆绕固定轴转动
D
滑杆翻转运动
答案与解析
正确答案:A,B,C
这道题暂未补解析。
题目详情
419 多选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

以下说法错误的是

A
曲柄是一个费力杠杆
B
连杆机构在生活中几乎没有应用
C
棘轮结构不能固定齿轮的转动
D
舂米机使用了棘轮结构
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
题目详情
420 多选题 适中 机器人编程考级 ·机器人编程二级 · 1.1 发展历史

以下对于家用机器人描述正确的是

A
主要用于服务人类
B
能够解决生活问题
C
具有大型化、复杂化
D
可以与工业机器人通用
答案与解析
正确答案:A,B
这道题暂未补解析。
题目详情