机器人编程二级 题库
共 1739 道题
,第 59 / 87 页
· 按题型筛选,点「查看答案」核对解析
1161
多选题
适中
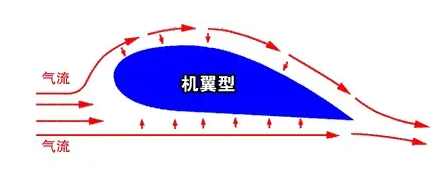
如图,飞机起飞时,下列说法正确的是?( )
A
机翼上侧气流速度快
B
机翼下侧气流速度快
C
机翼上侧气压低
D
机翼下侧气压低
答案与解析
正确答案:A,C
机翼上侧气流速度快,气压小,下侧气流慢,气压大。
1162
多选题
适中
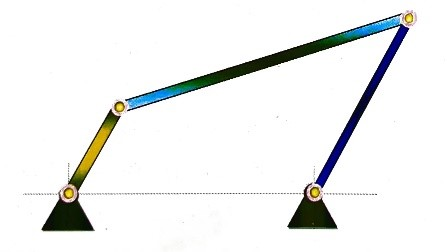
如图是双曲柄机构,也是平面四杆机构,该机构的优点有?( )
A
低副接触压强小,耐磨损
B
设计简单,可以精确实现复杂的运动规律
C
易于加工,几何形状能保证本身封闭
D
制造简便,易于获得较高的制造精度
答案与解析
正确答案:A,C,D
平面连杆机构,低副接触压强小,耐磨损,易于加工,几何形状能保证本身封闭,制造简便,易于获得较高的制造精度。设计复杂,不易精确实现复杂的运动规律。
1163
多选题
适中
皮带传动的优点有哪些?
A
能准确无误地传递动力
B
传动力大
C
能保护机械
D
可在皮带的弹性范围内远距离传递动力
答案与解析
正确答案:C,D
皮带传动的优点有:噪音小;保护机械;在皮带的弹性范围内远距离传递动力。
1165
多选题
适中
摩擦力产生的必要条件有哪些?( )
A
两个物体相互接触
B
物体间发生相对运动或具有相对运动趋势
C
物体大小必须一致
D
物体的材科必须一致
答案与解析
正确答案:A,B
这道题暂未补解析。
1166
多选题
适中
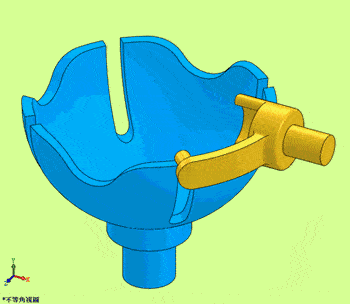
如图关于该机构说法正确的选项有哪些?( )
A
黄色带销的部件是主动件
B
蓝色带槽的部件是从动件
C
这是槽轮机构
D
这是棘轮机构
答案与解析
正确答案:A,B,C
这道题暂未补解析。
1168
多选题
适中
以下摩擦过程中,存在滑动摩擦的是?( )
A
擦黑板时板擦与黑板之间的摩擦
B
皮带打滑时皮带与皮带轮之间的摩擦
C
削铅笔时刀具与铅笔之间的摩擦
D
骑自行车时轮子和地面之间的摩擦
答案与解析
正确答案:A,B,C
这道题暂未补解析。
1169
多选题
适中
以下各项中,按从动件形状不同可以将凸轮机构分类为?( )
A
尖顶从动件
B
滚子从动件
C
平底从动件
D
直动从动件
答案与解析
正确答案:A,B,C
这道题暂未补解析。
1171
多选题
适中
皮带传动的缺点有哪些?( )
A
传动时间有延缓
B
传动时有能量的损失
C
传动不够精确
D
过载时容易打滑
答案与解析
正确答案:A,B,C,D
这道题暂未补解析。
1172
多选题
适中
关于能量说法正确的有哪些?( )
A
机械能包括动能和势能
B
能量可以相互转化
C
能量可以从一个物体转移到另一个物体
D
弹性势能不属于机械能
答案与解析
正确答案:A,B,C
这道题暂未补解析。
1174
多选题
适中
两物体之间产生摩擦力必须具备的条件有哪些?( )
A
两物体相互接触
B
两个物体颜色一致
C
两个物体有相对运动趋势或已经发生运动
D
两物体材料一致
答案与解析
正确答案:A,C
这道题暂未补解析。
1175
多选题
适中
两物体之间产生摩擦力必须具备的条件有哪些?( )
A
两物体相互接触
B
两物体有相对运动或相对运动趋势
C
两物体大小一致
D
两物体材料一致
答案与解析
正确答案:A,B
这道题暂未补解析。
1179
多选题
适中
皮带传动的缺点有哪些?( )
A
传动时间有延缓
B
传动时有能量的损失
C
传动不够精确
D
不适合远距离传动
答案与解析
正确答案:A,B,C
这道题暂未补解析。
1180
多选题
适中
下列选项中,对间歇运动描述正确的是?( )
A
全齿轮机构是间歇运动机构
B
不完全齿轮机构是间歇运动机构
C
凸轮机构是一种间歇运动机构
D
棘轮机构是间歇运动机构
答案与解析
正确答案:B,C,D
这道题暂未补解析。