机器人编程二级 题库
共 1739 道题
,第 18 / 87 页
· 按题型筛选,点「查看答案」核对解析
342
单选题
适中
凸轮机构一般包括?
A
凸轮,主动件和机架
B
凸轮,从动件和机架
C
凸轮,主动件和从动件
D
主动件,从动件和机架
答案与解析
正确答案:B
凸轮机构由凸轮,从动件和机架三个基本构件组成的高副机构。
344
单选题
适中
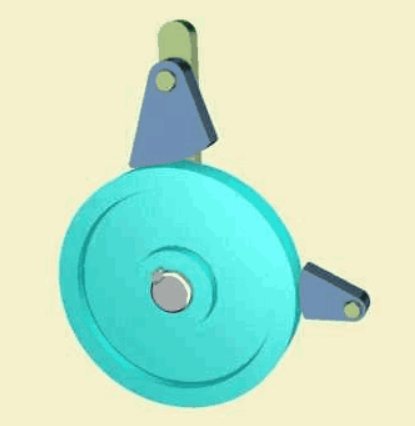
如图,该机构为?( )
A
内啮合摩擦式棘轮机构
B
内啮合齿式棘轮机构
C
外啮合摩擦式棘轮机构
D
外啮合齿式棘轮机构
答案与解析
正确答案:C
如图所示的机构为外啮合摩擦式棘轮机构。
346
单选题
适中
谁提出了机器人三定律?
A
美国科幻家艾萨克·阿西莫夫
B
乔治·德沃尔
C
意大利作家卡洛·洛伦齐尼
D
捷克剧作家卡尔·恰佩克
答案与解析
正确答案:A
这道题暂未补解析。
347
单选题
适中
第二代机器人是?
A
示教再现型机器人
B
感知型机器人
C
智能机器人
D
仿真机器人
答案与解析
正确答案:B
近代第一代机器人开始通过遥控操作机器;近代第二代机器人按照事先编好的程序对机器人进行控制;近代第三代机器人能够利用传感器、测量器等获取环境信息,能够自主行动实现预定目标。
348
单选题
适中
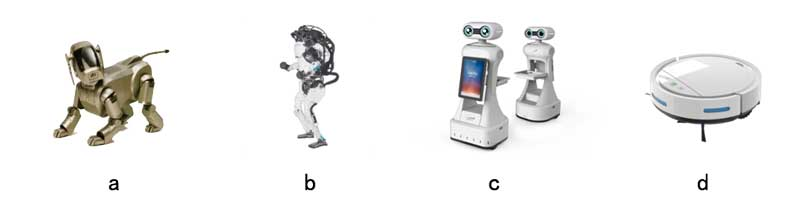
下列可以清洁地面的机器人是?( )
A
a
B
b
C
c
D
d
答案与解析
正确答案:D
A是犬型机器人;B是双足机器人;C塔米是塔米智能科技推出的家用网络智能机器人;D是科沃斯扫地机器人。
349
单选题
适中
如果只能安装主动轮和从动轮两个轮,下列哪个传动方式不适合远距离传递动力?
A
齿轮传动
B
链条传动
C
皮带平行传动
D
皮带交叉传动
答案与解析
正确答案:A
这道题暂未补解析。
350
单选题
适中
齿轮传动、链传动、皮带传动三种传动方式中,主动轮和从动轮转向不同的是?
A
齿轮平行啮合、皮带平行传动
B
齿轮平行啮合、皮带交叉传动
C
链传动、皮带平行传动
D
链传动、皮带交叉传动
答案与解析
正确答案:B
轮传动、链传动、皮带传动三种传动方式中,转向不同的是齿轮传动和皮带交叉传动。
351
单选题
适中
关于棘轮机构,说法错误的是?
A
摩擦式棘轮机构动程可以无级调节
B
棘轮机构一定有主动棘爪和止回棘爪两个棘爪
C
外啮合棘轮机构比内啮合棘轮机构更容易维修安装
D
齿式棘轮机构动程只能有级调节
答案与解析
正确答案:B
这道题暂未补解析。
354
单选题
适中
如果在水平的沙地上、水泥路上、光滑的木板上和玻璃上分别给一个物体相同的初速度,物体会在哪种平面上滑行得更远?
A
沙地上
B
水泥路上
C
光滑的木板上
D
玻璃上
答案与解析
正确答案:D
这道题暂未补解析。
355
单选题
适中
当物体与地面之间产生了滑动摩擦力,以下哪个因素会影响摩擦力大小?
A
物体体积大小
B
物体的颜色
C
物体高度
D
接触面的粗糙程度
答案与解析
正确答案:D
这道题暂未补解析。
357
单选题
适中
我国铁路大提速后,站台上的乘客与列车间的空气流速和压强也发生了变化,为了有效地防止安全事故的发生,站台的安全线距离由原来的1m变为2m。关于列车与乘客间空气流速及压强的变化,判断正确的是?
A
空气流速变大,压强变小
B
空气流速变大,压强变大
C
空气流速变小,压强变大
D
空气流速变小,压强变小
答案与解析
正确答案:A
空气流速变大,压强变小,安全线距离太短会把旅客“吸”进去导致意外发生。
359
单选题
适中
下列凸轮机构的分类方式与其他三个不同的是?
A
尖顶从动件凸轮机构
B
滚子从动件凸轮机构
C
平底从动件凸轮机构
D
摆动从动件凸轮机构
答案与解析
正确答案:D
按照从动件形状不同可将凸轮机构分为尖顶从动件凸轮机构、滚子从动件凸轮机构和平底从动件凸轮机构。
360
单选题
适中
以下各项中,不属于平面连杆机构的优点是?( )
A
低副接触压强小,耐磨损
B
容易实现复杂的运动规律
C
易于获得较高的制造精度
D
易于加工
答案与解析
正确答案:B
这道题暂未补解析。