机器人编程一级 题库
共 1715 道题
,第 45 / 86 页
· 按题型筛选,点「查看答案」核对解析
882
单选题
适中
关于小朋友荡秋千的说法正确的是?( )
A
荡到最高点时动能最大
B
荡到最高点时速度最大
C
荡到最低点时速度最大
D
荡到最低点时速度为0
答案与解析
正确答案:C
分析物体在周期性往复运动中的能量转换与速度变化关系。在上升过程中,动能转化为势能,速度减小;到达最高点时,势能最大,速度为零。在下降过程中,势能转化为动能,速度增大;到达最低点时,动能最大,速度最大。运动过程中机械能守恒时,速度极值出现在最低点,而最高点速度最小。
886
单选题
适中
以下物品通常为等臂杠杆的是?( )
A
天平
B
撬棍
C
钳子
D
镊子
答案与解析
正确答案:A
分析杠杆类型需明确支点、动力点和阻力点的相对位置。等臂杠杆特征为动力臂与阻力臂长度相等,即支点位于动力点和阻力点正中间。天平的结构满足此条件,其支点在中心,两侧力臂等长。撬棍属于省力杠杆,动力臂大于阻力臂。钳子使用时支点在一端,动力作用于另一端,阻力在中间,为省力杠杆。镊子使用时支点在一端,动力在中间,阻力在另一端,动力臂短于阻力臂,属费力杠杆。各物品的杠杆类型由其几何结构和受力点分布决定。
887
单选题
适中
下列工具不能省力的是?( )
A
动滑轮
B
定滑轮
C
轮轴
D
省力杠杆
答案与解析
正确答案:B
分析简单机械的工作原理,判断其是否通过改变力的大小实现省力效果。动滑轮通过分担绳索两侧张力,使拉力小于物重,实现省力。定滑轮仅改变力的方向,不改变力的大小,输入力等于输出力。轮轴利用半径差异,动力作用于大轮时可减小所需作用力,具有省力可能。省力杠杆的动力臂长于阻力臂,施加较小动力即可平衡较大阻力,属于省力装置。逐项对比各工具在传递或转换力过程中是否降低所需施加的力。
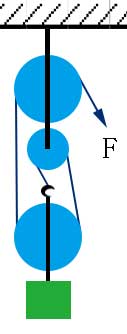
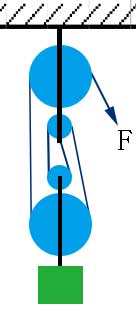
889
单选题
适中
关于滑轮说法正确的是?( )
A
定滑轮可以省力
B
定滑轮可以改变力的方向
C
动滑轮不能省力
D
滑轮组不能省力
答案与解析
正确答案:B
定滑轮的轴固定不动,作用是改变施力方向,不改变力的大小。动滑轮的轴随物体一起移动,能减少所需施加的力,实现省力效果。滑轮组由定滑轮和动滑轮组合而成,既能改变力的方向,也能通过增加动滑轮数量进一步省力。省力程度取决于承担重物的绳子段数。改变力的方向与是否省力无必然关联。每种滑轮的功能由其力学结构决定,与其使用方式无关。
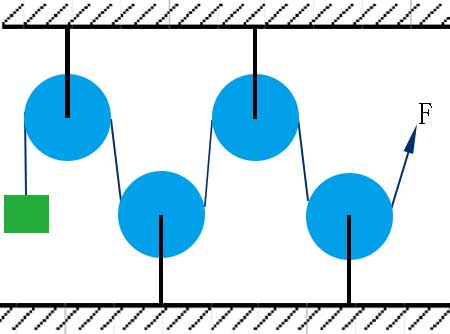
891
单选题
适中
关于滑轮组说法正确的是?( )
A
可以省力
B
可以省功
C
不能改变力的方向
D
只能由一个定滑轮和一个动滑轮构成
答案与解析
正确答案:A
滑轮组由定滑轮和动滑轮组合而成,通过绳索穿绕实现力的传递。定滑轮改变力的方向,不改变力的大小;动滑轮可减少所需拉力,实现省力效果。滑轮组结合两者特性,既能省力,也可改变力的方向。省力程度取决于承担重物的绳索段数。功是力与位移的乘积,任何机械都不能省功,滑轮组遵循能量守恒,输入功等于输出功加损耗。滑轮组的构成不限于一个定滑轮和一个动滑轮,可根据需要增加滑轮数量以提高机械优势。
892
单选题
适中
关于轮轴说法正确的是?( )
A
一定是省力的
B
一定是费力的
C
相当于连续旋转的杠杆
D
既不能省力也不费力
答案与解析
正确答案:C
轮轴由轮和轴组成,能绕共同轴线旋转,其工作原理基于力矩平衡。当动力作用于轮、阻力作用于轴时,较小的动力可平衡较大的阻力,实现省力效果;反之,动力作用于轴时则费力。轮在旋转过程中,各作用点与支点距离关系保持不变,等效于杠杆持续绕支点转动。省力或费力取决于动力与阻力的作用位置,并非固定属性。连续旋转的特性使其与杠杆在力学原理上具有对应关系。
893
单选题
适中
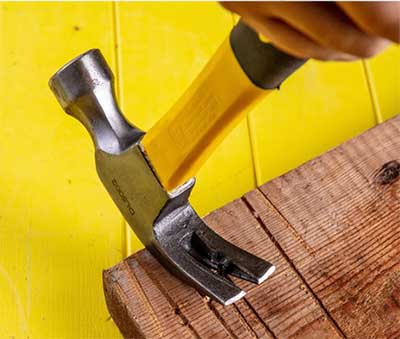
如图,关于该图片说法正确的是?( )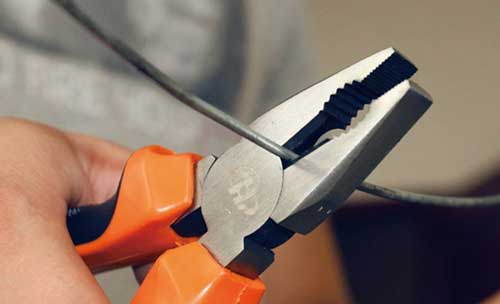
A
图中的工具是钳子
B
图中的工具是剪刀
C
使用该工具相当于使用等臂杠杆
D
使用该工具相当于使用费力杠杆
答案与解析
正确答案:A
这道题暂未补解析。
894
单选题
适中
使用以下常见物品相当于使用费力杠杆的是?( )
A
一次性纸杯
B
橡皮
C
钓鱼竿
D
螺丝刀
答案与解析
正确答案:C
分析杠杆类型需判断动力臂与阻力臂的相对长度。费力杠杆的动力臂短于阻力臂,使用时动力大于阻力,但能节省位移或改变施力方向。识别常见物品作为杠杆时的作用方式,需明确支点、动力作用点和阻力作用点的位置关系。通过比较动力臂与阻力臂的长度比例,确定其属于省力、费力或等臂杠杆。每个选项对应物品的结构和使用方式决定了其杠杆类型的归属。
895
单选题
适中
多个齿轮平行传动时下列说法正确的是?( )
A
传动比的大小等于第一个齿轮和最后一个齿轮直接啮合时的传动比
B
所有齿轮转速相等
C
相邻的两个齿轮转向相同
D
所有齿轮大小一样
答案与解析
正确答案:A
分析多个齿轮平行传动的运动传递关系。传动比由各级啮合齿轮的齿数比连乘得到,与首尾齿轮直接啮合时的传动比相等。各齿轮转速取决于其齿数和相邻齿轮的驱动关系,不相等。相邻齿轮通过外啮合传递运动,节圆相切,旋转方向相反。齿轮大小由设计需求决定,可不同。
896
单选题
适中
关于齿轮传动说法正确的是?( )
A
齿轮传动只有平行啮合一种啮合方式
B
齿轮传动只有垂直啮合一种啮合方式
C
齿轮传动无法计算传动比
D
齿轮传动的传动比与两个轮的大小有关
答案与解析
正确答案:D
齿轮传动通过轮齿相互啮合传递运动和动力。啮合方式包括平行轴、相交轴和交错轴等多种形式,不限于单一方向。传动比由主动轮与从动轮的齿数或节圆直径决定,与两轮大小直接相关。齿数多的齿轮转速低,齿数少的齿轮转速高,转速与齿数成反比。传动比可通过齿数比或直径比计算得出,具有确定性和可量化性。不同轴线关系下的齿轮类型(如直齿圆柱齿轮、锥齿轮、蜗杆齿轮)对应不同的空间布置和传动特性。
897
单选题
适中
以下齿轮组起减速作用的是?( )
A
主动轮为24齿,从动轮为16齿
B
主动轮为24齿,从动轮为8齿
C
主动轮为24齿,从动轮为24齿
D
主动轮为24齿,从动轮为48齿
答案与解析
正确答案:D
齿轮组的传动比等于从动轮齿数除以主动轮齿数。传动比大于1时,从动轮转速低于主动轮,实现减速作用;传动比等于1时,两轮转速相同;传动比小于1时,从动轮转速高于主动轮,实现增速作用。比较各选项中的齿数组合,计算传动比,判断是否满足减速条件。减速作用仅在从动轮齿数多于主动轮齿数时发生。根据齿数关系可确定每一选项的传动特性。
899
单选题
适中
以下常见物品采用了齿轮传动的是?( )
A
蓝牙音响
B
尺子
C
机械手表
D
手机
答案与解析
正确答案:C
分析物品是否采用齿轮传动时,需判断其内部是否存在通过轮齿啮合传递运动或动力的机械结构。蓝牙音响主要由电子元件构成,依赖无线信号与电路驱动发声,无齿轮结构。尺子为静态测量工具,不具备传动需求。机械手表内部包含发条、齿轮组与擒纵机构,通过齿轮精确传递动能以驱动指针运转。手机以集成电路和触控技术为核心,动作执行依赖电机或电磁装置,不依赖齿轮传动系统。
900
单选题
适中
关于链传动说法正确的是?( )
A
传动链和链轮必须在同一平面内安装
B
传动链的长度无法调节
C
链传动无法计算传动比
D
链传动比齿轮传动更适合近距离传动
答案与解析
正确答案:A
链传动中,链条与链轮的啮合要求两者轴线保持平行,且链节与齿形匹配,安装时需确保链条平面与链轮轮齿平面重合,否则会导致脱链或磨损。链条由多个链节组成,可通过增减链节数调整长度,实现不同中心距下的安装适配。传动比由主动链轮与从动链轮的齿数决定,计算方式为从动轮齿数与主动轮齿数之比,具有明确的数值关系。链传动适用于较大中心距的传动场合,其结构特性决定了在远距离轴间传动中比齿轮传动更具适应性,而齿轮传动多用于近距离、高精度传动场景。