本页为整卷浏览:先自己做一遍,再展开「查看答案与解析」核对。
一、单选题
1.
单选题
Arduino UNO/Nano主控板,处理器的数据存储器(RAM)容量是?( )
-
A
2KB
-
B
32KB
-
C
2MB
-
D
32MB
查看答案与解析
答案:A
解析:
分析Arduino UNO/Nano主控板的处理器型号,确定其使用的微控制器具体型号。查阅该微控制器的技术规格文档,定位数据存储器(RAM)的容量参数。根据官方技术文档中明确列出的RAM大小,获取准确数值。对比不同存储类型(如Flash、RAM、EEPROM)的定义,确保所引用的是运行时数据存储的RAM,而非程序存储的Flash或非易失性EEPROM。确认该数值以字节为单位,并进行必要的单位换算(如KB或MB)。
2.
单选题
Arduino C语言,下列选项中,数值最小的是?( )
-
A
0b100
-
B
0x100
-
C
0100
-
D
100
查看答案与解析
答案:A
解析:
分析各选项的数值表示形式。A项以0b开头,表示二进制数,其值由二进制转换为十进制得到。B项以0x开头,表示十六进制数,其值按十六进制规则转换为十进制。C项以0开头,表示八进制数,其值按八进制规则转换为十进制。D项无前缀,表示十进制数,其值即为该数字本身。将各选项所表示的进制数统一转换为十进制数后,可进行数值大小比较。不同进制的转换基于位权展开法,每一位上的数字乘以对应进制的幂次,累加求得十进制值。
3.
单选题
通常情况下,下列选项中属于闭环控制的是?( )
-
A
舵机的转动控制
-
B
按键控制LED灯亮灭
-
C
呼吸灯
-
D
红外遥控LED灯
查看答案与解析
答案:A
解析:
闭环控制通过反馈机制将输出量返回至输入端,与期望值进行比较并调整系统行为。开环控制无反馈过程,输出不影响控制动作。舵机的转动控制依赖位置传感器反馈当前角度,并与目标角度比较后调节电机,形成闭环。按键控制LED灯亮灭仅通过开关信号直接驱动电路,无反馈路径。呼吸灯按预设程序改变亮度,不检测实际光强,属于开环控制。红外遥控LED灯通过接收指令改变状态,未引入光输出反馈,亦为开环。只有具备实时反馈并基于偏差调节的过程才构成闭环控制机制。
4.
单选题
Arduino UNO/Nano主控板的MCU中,上传的程序保存在?( )
-
A
串口
-
B
闪存(Flash)
-
C
主存(RAM)
-
D
EEPROM
查看答案与解析
答案:B
解析:
分析程序存储位置需理解MCU的存储结构。程序代码在编译后通过串口传输,但串口仅用于通信,不具存储功能。主存(RAM)用于运行时数据存储,断电后内容丢失,不适合保存程序。EEPROM用于用户数据的长期保存,容量较小,写入次数受限,不用于存储程序代码。闪存(Flash)专门用于存储程序代码,具备非易失性,支持多次读取与执行,是程序烧录的目标区域。
5.
单选题
Arduino C语言,Serial类库的成员函数中,进行波特率设置的是?( )
-
A
Serial.begin()
-
B
Serial.print()
-
C
Serial.println()
-
D
Serial.printOut()
查看答案与解析
答案:A
解析:
Serial类库用于串口通信管理。波特率设置需在通信初始化阶段完成,该操作通过调用成员函数实现,该函数接收整型参数表示通信速率。成员函数执行后,串口硬件依据设定值同步数据收发时序。其他成员函数分别用于数据输出格式化、换行发送或非标准命名的无效函数。函数功能区分基于其设计目的:初始化配置、数据发送方式、语法有效性。
6.
单选题
Arduino UNO/Nano主控板,函数analogRead(A0)返回值的范围是?( )
-
A
0 ~ 1
-
B
0 ~ 255
-
C
0 ~ 1023
-
D
0 ~ 4095
查看答案与解析
答案:C
解析:
Arduino UNO/Nano主控板搭载的微控制器内置10位ADC(模数转换器),将模拟输入电压按离散等级量化。量化范围由ADC分辨率决定,对应输出数字值的总区间为2的10次方个等级,起始值为0,最大值为2的10次方减1。该数值范围由硬件固定,与外部电路无关。输入引脚接收到的电压被映射至该离散区间,输出结果为整数。
7.
单选题
Arduino UNO/Nano主控板,使用函数analogRead(A1)读取返回值,当引脚A1输入的电压是2.5V时,函数的返回值可能是?( )
查看答案与解析
答案:B
解析:
Arduino UNO/Nano的analogRead函数对模拟引脚进行10位量化,返回值范围为0到1023。该值对应参考电压下的输入电压分层映射,其中0对应0V,1023对应参考电压。当输入电压为2.5V时,返回值由参考电压决定。若参考电压为5V,则2.5V处于量程中点,对应返回值位于511或512附近;若参考电压为3.3V或其他值,则2.5V可能超出量程或位于非线性区域,导致返回值不同。实际返回值取决于当前设定的参考电压及ADC转换精度,输入电压与返回值之间呈线性比例关系。
8.
单选题
Arduino UNO/Nano主控板,控制马达转向的变化,通常情况下,应使用的函数是?( )
-
A
digitalWrite()
-
B
digitalRead()
-
C
analogWite()
-
D
analogRead()
查看答案与解析
答案:A
解析:
控制马达转向需改变输出引脚的电平状态,通过设置数字引脚输出高或低电平实现方向切换。digitalWrite()用于向数字引脚写入高或低电平信号。digitalRead()用于读取数字引脚的电平状态,不涉及信号输出。analogWrite()用于输出模拟信号,实现脉宽调制,可调节输出电压平均值。analogRead()用于读取模拟引脚的电压值,仅用于输入操作。实现转向控制依赖于对输出电平的设定,而非读取输入或调节模拟输出强度。
9.
单选题
欧姆定律 I = U/R ,描述错误的是?( )
-
A
导体的电流随着导体两端电压的增大而增大
-
B
流经导体的电流增大时,导体两端的电压增大
-
C
导体的电阻随着电压的增大而增大
-
D
欧姆定律表示的是纯电阻电路中,电压、电流和电阻之间的关系
查看答案与解析
答案:C
解析:
欧姆定律描述纯电阻电路中电压、电流与电阻的定量关系,表达式为 I = U/R。电流与电压成正比,与电阻成反比。当电阻不变时,电压增大导致电流增大;同理,电流变化在电阻恒定时反映电压变化。电阻是导体本身的属性,不随电压或电流的变化而变化。该关系仅适用于线性电阻元件,且假设温度等物理条件保持不变。任何认为电阻随电压或电流改变的说法,混淆了因果关系与元件特性。
10.
单选题
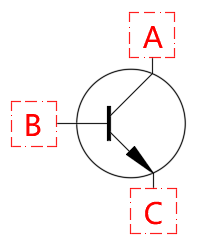
NPN三极管标识如下图,图中A、B、C对应的引脚分别是?( )
-
A
基极 集电极 发射极
-
B
集电极 基极 发射极
-
C
发射极 基极 集电极
-
D
集电极 发射极 基极
查看答案与解析
11.
单选题
Arduino C语言中,描述符int表示的是?( )
-
A
整型
-
B
字符型
-
C
单精度浮点型
-
D
字节型
查看答案与解析
答案:A
解析:
在Arduino C语言中,int是基本数据类型的一种,用于声明变量的类型。该类型定义的变量用于存储整数值,不包含小数部分。其占用内存大小由编译器和目标平台决定,在Arduino Uno等基于AVR架构的板子上通常为16位,可表示范围为-32768至32767。int类型的变量参与算术运算时遵循整数运算规则,溢出行为符合有符号整数的模运算特性。该类型不适用于需要小数精度或字符存储的场景,也不等同于用于表示单个字节或浮点数值的其他类型。
12.
单选题
Arduino C语言,下列选项所列变量名正确的是?( )
-
A
0_button
-
B
case
-
C
_int
-
D
Serial
查看答案与解析
答案:C
解析:
变量名必须以字母或下划线开头,不能以数字开头。标识符由字母、数字和下划线组成,区分大小写。不能使用C语言关键字作为变量名,如case、int等。Arduino环境中预定义的名称如Serial为系统保留名,不可用作用户变量名。下划线开头的名称在语法上合法,但需确保不与系统内部标识符冲突。每个选项需独立验证是否符合字符组合规则、起始字符规则及是否占用保留关键字或系统标识符。
13.
单选题
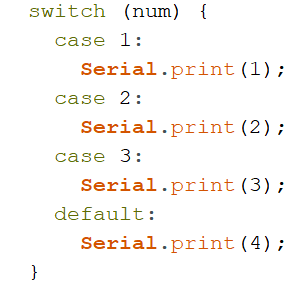
Arduino C程序部分如下,当变量num的值为2时,该段程序运行后,串口监视器输出结果是?( )
查看答案与解析
14.
单选题
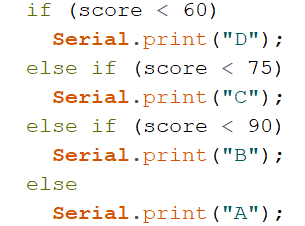
Arduino C程序部分如下,该段程序运行后,下列选项中,在串口监视器输出“B”所对应的条件是?( )
-
A
score < 75
-
B
score < 90
-
C
75 < score < 90
-
D
75 <= score < 90
查看答案与解析
15.
单选题
Arduino C程序部分如下,该段程序运行后,串口监视器输出结果是?( )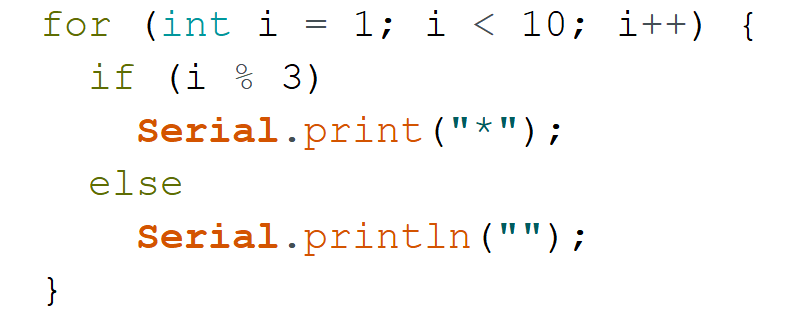
查看答案与解析
16.
单选题
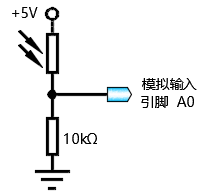
读取当前环境光数据,电路如下图所示,当analogRead(A0)的返回值减小时,光敏电阻上的光照强度变化是?( )
查看答案与解析
17.
单选题
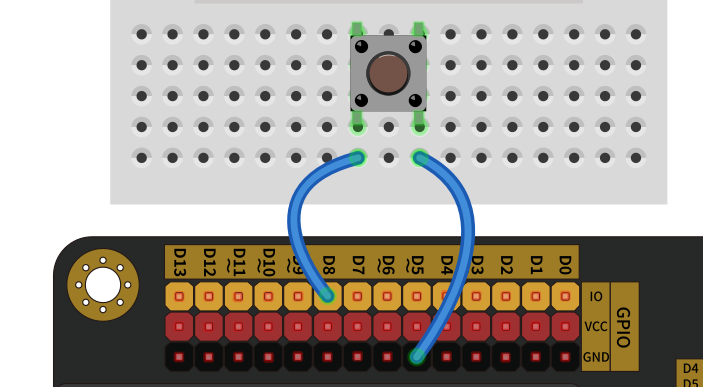
Arduino UNO/Nano主控板,通过按键开关切换高低电平,电路搭设如下,该电路是?( )
-
A
外部上拉电阻电路
-
B
外部下拉电阻电路
-
C
内部上拉电阻电路
-
D
内部下拉电阻电路
查看答案与解析
18.
单选题
下列关于函数pulseIn(pin,val)描述错误的是?( )
-
A
该函数的功能是返回pin引脚的脉冲时长
-
B
参数val是读取脉冲的类型
-
C
返回值的单位是毫秒
-
D
使用该函数读取超声波传感器echo引脚的高电平脉冲时长
查看答案与解析
答案:C
解析:
函数pulseIn(pin, val)用于测量指定引脚上脉冲信号的持续时间。参数pin表示被读取脉冲的引脚编号;参数val决定检测的脉冲类型,可为HIGH或LOW,分别对应高电平或低电平脉冲的等待与计时。计时从引脚满足val指定电平条件时开始,到电平变化为止,记录其间的时间长度。返回值表示脉冲持续的时间,单位为微秒而非毫秒。该函数常用于读取如超声波传感器回响信号的高电平持续时间,以计算距离。函数执行时会阻塞程序,直到脉冲到来或超时。
19.
单选题
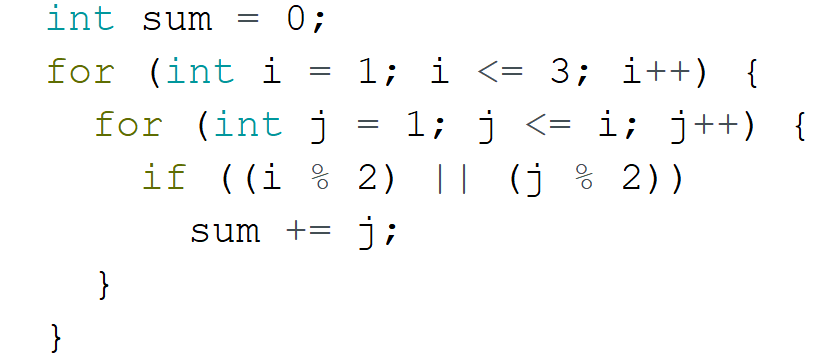
Arduino C程序如下,该段程序运行后,变量sum的值是?( )(2026.6)
查看答案与解析
20.
单选题
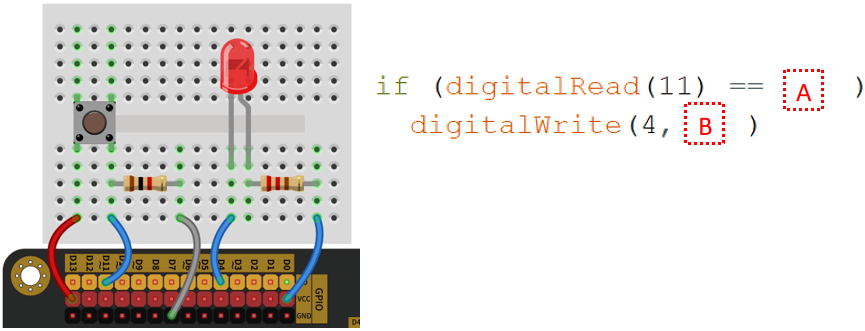
Arduino UNO/Nano主控板,电路搭设及部分程序如下,当实现按键开关按下后,LED熄灭时,程序块中A和B的值分别是?( )(2026.6)
-
A
HIGH / HIGH
-
B
HIGH / LOW
-
C
LOW / HIGH
-
D
LOW / LOW
查看答案与解析
二、简答题
21.
简答题
Arduino C程序中必须包含的函数有?( )
查看答案与解析
答案:A,B
解析:
Arduino C程序的执行机制要求程序具备初始化和主循环两个核心部分。setup()函数用于在程序启动时执行一次初始化操作,由运行时环境在程序开始时自动调用。loop()函数在setup()执行完成后被持续循环调用,构成程序的主体执行流程。程序结构依赖这两个函数形成基本执行框架。digitalRead()函数用于读取数字引脚状态,属于功能函数,仅在需要时调用。Serial.begin()函数用于初始化串口通信,仅在使用串口功能时才需调用,不具强制性。
22.
简答题
Arduino UNO/Nano主控板,下列引脚中,具有数字信号读写及模拟信号输出功能的引脚有?( )
查看答案与解析
答案:A,B
解析:
分析Arduino UNO/Nano主控板引脚功能时,需确认各引脚支持的模式。数字信号读写通过digitalRead/digitalWrite实现,模拟信号输出指PWM输出,由analogWrite调用,仅限标有~的引脚。A4、A5为模拟输入引脚,支持数字读写但无PWM输出能力。引脚3、5标有~,可执行数字读写及PWM输出。判断依据是引脚是否具备硬件定时器通道支持PWM,而非软件模拟。所有数字引脚均可进行数字读写,但PWM仅特定引脚提供。
23.
简答题
关于光敏电阻,下列选项中描述正确的是?( )
查看答案与解析
答案:A,B,C,D
解析:
光敏电阻的阻值变化与光照强度相关,其阻值随光照增强而降低,随光照减弱而升高。该器件由半导体材料构成,利用内光电效应实现电阻变化。在电路连接中,为获取可测量的电压信号,需将其与电阻构成分压电路,以形成电平变化输出。阻值变化特性与材料特性决定了其在光检测中的应用方式。分压结构用于将电阻变化转化为电压变化,是信号采集的基本电路配置。
24.
简答题
Arduino C语言,下列选项中,属于逻辑运算符的有?( )
查看答案与解析
答案:A,B
解析:
逻辑运算符用于连接布尔表达式,形成复合条件判断。在Arduino C语言中,存在三种基本的逻辑运算符:逻辑与(&&),表示两个条件同时成立;逻辑或(||),表示至少一个条件成立;逻辑非(!),表示对单个条件取反。这些运算符的操作数通常为布尔值或可隐式转换为布尔值的表达式,运算结果也为布尔类型。比较运算符如等于(==)和不等于(!=)用于判断两个操作数之间的关系,其结果为布尔值,但本身不属于逻辑运算符类别,而是关系运算符。各类运算符在表达式中具有不同的优先级和结合性,影响求值顺序。
25.
简答题
Arduino UNO/Nano主控板,引脚A0具有的功能有?( )(2026.6)
查看答案与解析
答案:A,B,C
解析:
Arduino UNO/Nano主控板的A0引脚在硬件设计上具备数字输入、数字输出和模拟输入功能。该引脚连接到微控制器的ADC通道,支持将外部模拟电压转换为数字值,实现模拟信号输入。同时,作为通用I/O引脚,可通过寄存器配置为数字模式,在此模式下可设置为输入或输出方向,完成数字电平读取或驱动。但该引脚未配备DAC模块,无法直接输出连续模拟电压,不支持模拟信号输出功能。其功能由内部多路复用结构和GPIO控制逻辑决定,具体行为取决于引脚模式配置。
三、判断题
26.
判断题
Aruino起源于意大利,并以开源的方式进行推广。( )
查看答案与解析
答案:对
解析:
分析题干陈述的两个核心信息点:Aruino的起源地与推广方式。首先确认Aruino是否起源于意大利,需依据其诞生地、创始团队所在地或官方注册信息等客观事实进行判断。其次考察其推广模式是否采用开源方式,需明确其硬件设计、软件平台及文档是否遵循开源许可协议对外公开,允许自由使用、修改与分发。两项信息均需独立验证,任一信息不成立则整体陈述不成立。
27.
判断题
Arduino UNO/Nano主控板有20个数字信号输入输出引脚。( )
查看答案与解析
答案:对
解析:
分析Arduino UNO与Nano主控板的数字引脚数量时,需查阅其技术规格。UNO基于ATmega328P,提供14个数字I/O引脚,其中部分支持PWM。Nano同样采用ATmega328P或类似变种,具备14个数字I/O引脚,部分兼具PWM功能。两者均未达到20个独立数字信号引脚。数字引脚数量由微控制器的端口寄存器和封装引脚决定,扩展引脚需通过外部模块实现,不计入主控板原生资源。
28.
判断题
Arduino UNO/Nano主控板,函数pinMode()用于设置模拟引脚的工作模式。( )
查看答案与解析
答案:错
解析:
pinMode()函数用于设置指定引脚的工作模式,可配置为INPUT、OUTPUT或INPUT_PULLUP。该函数作用于数字引脚,不适用于模拟引脚的模式设置。模拟引脚在Arduino中默认用于读取模拟信号,其功能由analogRead()等函数管理,不受pinMode()控制。调用pinMode()对模拟引脚设置模式时,实际操作的是对应引脚的数字功能部分,而非其模拟输入特性。因此,使用pinMode()设置模拟引脚工作模式不符合该函数的设计用途。
29.
判断题
查看答案与解析
答案:错
解析:
分析电路中电阻的连接方式及其作用。在串联电路中,电流路径唯一,各元件通过同一电流,电阻改变时影响总电压分配,不产生分流效果。分流指电流在并联支路中分配,由并联结构决定。电阻在串联结构中仅调节电压分布,无法实现电流分支。并联电路中,电阻连接于不同支路,电流根据支路电阻值分配,此时电阻起到分流作用。电路功能由拓扑结构决定,串联无分支路径,不存在电流分离条件。
30.
判断题
Arduino C语言中,do ...while 语句属于循环结构。( )
查看答案与解析
答案:对
解析:
do ... while 语句由关键字 do 开始,后跟循环体,循环体末尾通过 while 后的条件表达式决定是否重复执行。循环体至少执行一次,每次执行完循环体后判断条件是否为真,若为真则再次进入循环。该结构属于控制流中的循环机制,在 C 语言及 Arduino C 中具备标准语法定义和执行行为。