本页为整卷浏览:先自己做一遍,再展开「查看答案与解析」核对。
一、单选题
1.
单选题
下列选项中,关于命令ipconfig描述正确的是?( )
-
A
列出当前文件夹下的文件
-
B
查看本机的系统参数
-
C
查看本机的网络配置
-
D
测试网络是否联通
查看答案与解析
答案:C
解析:
ipconfig是操作系统提供的命令行工具,用于显示网络接口的配置信息。执行该命令时,系统会查询本地网络适配器的IP地址、子网掩码、默认网关等参数,并将这些数据输出到控制台。该命令不涉及文件系统的读取操作,不具备测试网络连通性的功能,也不展示与系统硬件或软件环境相关的非网络参数。其行为仅限于获取和呈现当前设备的网络层配置状态。
2.
单选题
下列选项中,检验网络是否通畅以及网络连接速度,可使用的命令是?( )
-
A
ping(信号)
-
B
知识产权
-
C
IFCONFIG
-
D
ipconfig
查看答案与解析
答案:A
解析:
通过发送ICMP回显请求包至目标地址并等待回显应答,可验证网络连通性;往返时间反映传输延迟,用于评估连接速度。此机制依赖网络层协议实现端到端探测。ip命令用于管理路由、网络设备及策略配置,不提供连通性测试功能。ifconfig用于查看或设置网络接口参数,不具备测速能力。ipconfig用于显示TCP/IP配置信息,操作范围限于本地主机网络状态展示,无法主动探测远程网络状况。
3.
单选题
下列选项中,关于IPV4说法正确的是?( )
-
A
IPV4的地址长度是128位
-
B
IPV4的地址分为8段
-
C
IPV4地址各段用“:”隔开
-
D
IPV4地址使用10进制数表示
查看答案与解析
答案:D
解析:
IPV4地址长度为32位,由4个8位段组成,每段取值范围为0到255。各段之间使用点号“.”分隔。每个段以十进制数形式表示,共形成四段十进制数的组合格式。128位长度、8段结构、冒号分隔均为其他协议地址的特征。
4.
单选题
TCP/IP四层模型,当计算机向外部发送数据时,数据在本机的传送顺序是?( )
-
A
应用层 -> 传输层 -> 网络层 -> 网络接口层
-
B
网络接口层 -> 网络层 -> 传输层 -> 应用层
-
C
应用层 -> 网络层 -> 传输层 -> 网络接口层
-
D
网络接口层 -> 传输层 -> 网络层 -> 应用层
查看答案与解析
答案:A
解析:
数据在本机发送时,遵循TCP/IP四层模型的封装顺序。应用层生成原始数据,随后数据传递至传输层,添加端口信息及可靠性控制字段。之后数据交由网络层处理,封装IP头部,包含源和目标IP地址。最后数据到达网络接口层,封装链路层头部与尾部,准备物理传输。每一层仅对上一层交付的数据进行封装,顺序不可逆。
5.
单选题
一台联网的计算机,可完成邮件发送、网页浏览等不同任务,不同任务在应用层分别具有不同的?( )
-
A
端口
-
B
传输层协议
-
C
IP地址
-
D
网络层协议
查看答案与解析
答案:A
解析:
应用层任务通过不同的逻辑标识与传输层建立关联。每个任务在通信时需唯一标识其服务类型,该标识用于区分同一主机上并发运行的应用程序。端口是传输层与应用层交互的接口,用于标识不同应用程序的数据流。传输层协议规定数据传输方式,但不直接对应具体任务。IP地址标识主机在网络中的位置,不具备区分应用层任务的能力。网络层协议负责数据包的路由与转发,与应用层任务无直接映射关系。不同应用层任务依赖独立的逻辑通道实现并发通信,该通道由特定参数组合建立。
6.
单选题
ESP32 for Arduino I2C类库,下列选项中,具有将从设备的地址加入到发送数据队列功能的成员函数是?( )
-
A
Wire.begin()
-
B
Wire.write()
-
C
Wire.requestFrom()
-
D
Wire.beginTransmission()
查看答案与解析
答案:D
解析:
I2C通信中,主设备与从设备通信需先指定目标地址。数据发送前,需将该地址加入传输队列,作为后续数据或命令的寻址依据。此操作发生在启动传输阶段,由特定成员函数执行,其作用是初始化与指定从设备的通信会话,并为后续写入数据做准备。该函数调用后,允许使用写入函数发送数据,但不直接发送地址本身。其他函数分别负责初始化接口、请求读取、发送数据字节等不同阶段操作,各自在通信流程中承担独立角色。
7.
单选题
ESP32 for Arduino I2C类库成员函数begin()的功能,下列描述正确的是?( )
-
A
将发送缓冲区中的数据发送至从设备
-
B
初始化I2C连接,并作为主设备加入I2C
-
C
将从设备的地址加入到发送数据队列
-
D
返回接收缓冲区的字节数
查看答案与解析
答案:B
解析:
I2C类库的begin()函数执行时,会配置指定的引脚作为SCL和SDA,设置通信速率,并启动I2C主设备模式。该函数不涉及数据发送队列操作,也不返回接收缓冲区状态。其核心作用是完成硬件层面的初始化,使ESP32能够以主设备身份发起I2C通信。函数执行后,设备具备寻址从设备和组织读写传输的能力,但不会主动发送数据或加载地址到队列。
8.
单选题
I2C串行通信的两根数据线中,有关串行时钟线SCL描述错误的是?( )
-
A
该数据线传送的是时钟信号
-
B
主设备可以通过该数据线向从设备发送数据
-
C
时钟信号由主设备发出
-
D
数据线通过上拉电阻连接到VCC
查看答案与解析
答案:B
解析:
I2C通信中,SCL线用于传输时钟信号,由主设备产生,控制数据同步。时钟信号决定数据在SDA线上的采样和发送时刻。SCL线为双向信号线,通过上拉电阻接VCC,确保空闲时保持高电平。主设备通过拉低或释放SCL线来生成时钟脉冲。SCL仅提供时序基准,不用于主设备向从设备传输数据内容,数据传输通过SDA线完成。所有设备根据SCL上的时钟边沿对SDA进行读取或写入操作。
9.
单选题
ESP32 for Arduino SPI类库,下列选项中,可设置数据传送方式的成员函数是?( )
-
A
SPI.begin()
-
B
SPI.setBitOrder()
-
C
SPI.setFrequency()
-
D
SPI.setDataMode()
查看答案与解析
答案:B
解析:
SPI通信协议中,数据传送方式由时钟极性(CPOL)和时钟相位(CPHA)决定,组合成四种模式。SPI类库提供成员函数用于配置这些参数。begin()用于初始化SPI接口,不设置数据模式。setBitOrder()控制数据传输时高位或低位优先,不影响时序模式。setFrequency()设定时钟频率,不涉及数据采样时机。setDataMode()接收一个表示CPOL和CPHA组合的参数,直接配置数据传送方式。每个成员函数职责独立,仅setDataMode()作用于数据传送的时序模式定义。
10.
单选题
关于ESP32 for Arduino SPI类库成员函数SPI.end()的功能,下列描述正确的是?( )
-
A
数据发送结束
-
B
清除 SPI 通信缓冲区中的剩余数据
-
C
结束当前 SPI 事务,并释放I/O端口
-
D
关闭 SPI 时钟信号,但保留引脚配置不变
查看答案与解析
答案:C
解析:
SPI.end()函数执行时,会终止SPI外设的运行状态。该操作释放已分配的I/O引脚资源,使其不再被SPI外设占用,并关闭SPI时钟信号。此函数不涉及清除通信缓冲区的操作,也不仅限于结束数据发送或事务处理,其作用范围超出单一数据传输过程。调用后,SPI模块停止工作,相关引脚恢复为普通GPIO功能,原有引脚配置失效。该函数无参数输入,执行后不可逆,需重新初始化才能恢复SPI通信能力。
11.
单选题
MPU6050姿态传感器中,可通过3轴陀螺仪获得的原始数据是?( )
-
A
角速度分量
-
B
加速度分类
-
C
俯仰角
-
D
姿态角
查看答案与解析
12.
单选题
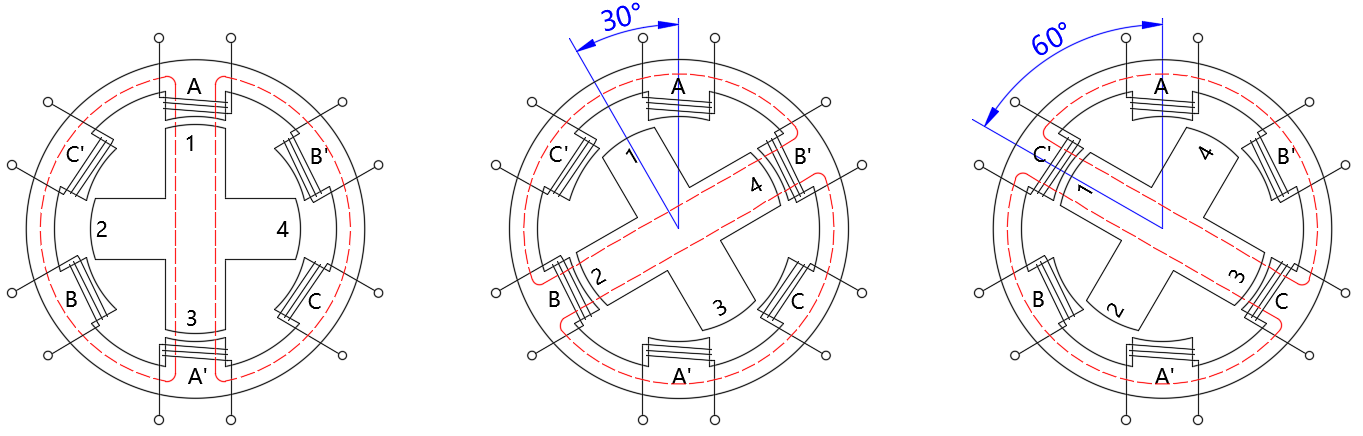
下图是三相反应式步进电机连续节拍工作示意图,下列选项中描述正确的是?( )
-
A
三相单三拍
-
B
三相双三拍
-
C
三相单双三拍
-
D
三相单双六拍
查看答案与解析
13.
单选题
关于I2C通信协议,下列说法正确的是?( )
-
A
I2C通信需要 SDA、SCL 和 SS(片选)三根信号线
-
B
I2C通信中,每个从设备都有一个唯一的地址
-
C
I2C通信只允许一个主机和一个从机进行通信
-
D
I2C所有设备的数据传输速率固定为 100 kbit/s
查看答案与解析
答案:B
解析:
I2C通信采用两线制,分别为SDA(数据线)和SCL(时钟线),不使用片选信号线。通信由主机发起,通过地址寻址实现与特定从设备的数据交互,每个从设备具备唯一地址以支持多设备共存。总线上可存在多个主机和多个从机,通过仲裁机制避免冲突。通信速率根据模式不同分为标准模式(100 kbit/s)、快速模式(400 kbit/s)等多种,并非固定速率。地址由主机在起始条件后发送,用于标识目标从设备。总线空闲时由上拉电阻维持高电平,数据在SCL低电平时准备,在SCL高电平时采样。
14.
单选题
ESP32 for Arduino 提供的WiFi类库的成员函数中,用于返回STA的IP地址的成员函数是?( )
-
A
WiFi.softAPIP()
-
B
WiFi.softAP()
-
C
WiFi.localIP()
-
D
WiFi.begin()
查看答案与解析
答案:C
解析:
分析题目所涉及的WiFi类库功能,明确各成员函数的设计目的与返回值类型。区分STA模式与AP模式下的IP地址获取方式,识别用于获取当前设备在STA模式下分配到的本地IP地址的函数。排除用于启动热点、连接网络或获取热点IP的函数,聚焦于返回接口层配置的IP信息的函数。
15.
单选题
步进电机AccelStepper类库的成员函数中,下列选项中,关于成员函数moveTo()功能描述错误的是?( )
-
A
启动步进电机以梯形加减速转动
-
B
控制步进电机基于初始位置转动指定的脉冲数量
-
C
控制步进电机基于当前位置转动指定的脉冲数量
-
D
可通过参数值的正负,控制步进电机的转动方向
查看答案与解析
答案:C
解析:
moveTo()函数设置目标位置,该位置为绝对脉冲数坐标,而非相对于当前位置的增量。电机根据设定的目标位置与当前实际位置的差值调整运动方向和步数。当目标位置发生变化时,若未达到新目标,电机将持续运行至新设定点。参数正负决定目标位置在初始参考系中的方向,从而影响转动方向。此函数不直接控制基于当前位置的相对移动,也不单独触发梯形加减速过程,加减速行为由运行机制自动管理。
16.
单选题
步进电机AccelStepper类库的成员函数中,设置梯形加减速最大速度的成员函数是?( )
-
A
setSpeed()
-
B
setMaxSpeed()
-
C
runSpeed()
-
D
run()
查看答案与解析
答案:B
解析:
分析成员函数的功能机制:setSpeed()用于设定当前运行速度,该值需小于等于最大允许速度;setMaxSpeed()定义运动过程中允许达到的速度上限,影响加减速曲线的顶端限制;runSpeed()执行基于当前速度的步进动作,不修改速度参数;run()根据预设的加减速规则推进电机运动,调用时依据内部速度状态计算下一步操作。每个函数在控制逻辑中承担特定角色,其中设定梯形加减速结构中的最大速度由专门函数配置,此值参与加速度上升段和下降段的边界判定。
17.
单选题
PID控制器是比例-积分-微分控制器的简称,下列选项中,可产生稳态误差的是?( )
查看答案与解析
答案:A
解析:
分析控制器的输出机制:比例控制根据当前误差产生响应,无法消除静态偏差;积分控制对误差累积进行响应,能够逐步消除稳态误差;微分控制依据误差变化率调节,影响动态响应但不直接消除稳态误差;闭环控制为系统结构,其是否产生稳态误差取决于内部控制器类型。稳态误差的存在与控制器能否对持续存在的误差产生持续调节作用相关。比例项在误差小时输出小,可能不足以克服系统阻力;微分项在误差稳定时变化率为零,不再输出调节量;积分项只要存在误差就会持续累积,从而提供持续调节力。系统若缺乏对误差的累积响应能力,则可能残留稳态误差。
18.
单选题
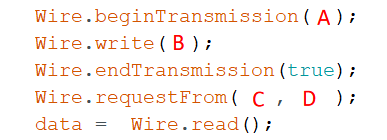
ESP32 主控板与一个I2C接口的外部模块进行数据通信,部分程序如下,程序中A、B、C、D分别是?( )
-
A
从设备寄存器地址、从设备地址、从设备寄存器地址、读取字节长度
-
B
从设备寄存器地址、从设备地址、从设备地址、读取字节长度
-
C
从设备地址、从设备寄存器地址、从设备寄存器地址、读取字节长度
-
D
从设备地址、从设备寄存器地址、从设备地址、读取字节长度
查看答案与解析
19.
单选题
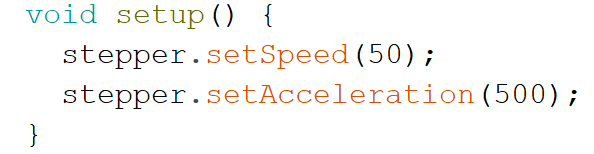
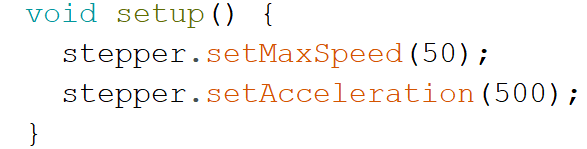
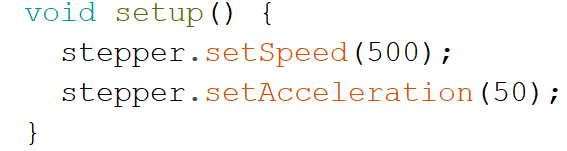
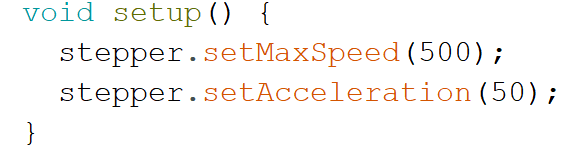
使用步进电机类库AccelStepper,通过ULN2003控制24BJY48步进电机转动,下列所示程序中,用于初始化设置步进电机以加速度50,最大速度为500转动的程序是?( )
查看答案与解析
20.
单选题
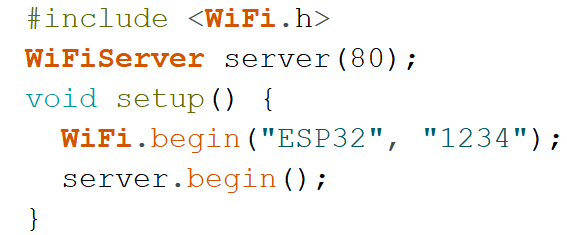
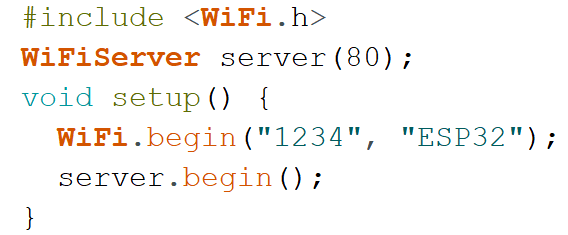
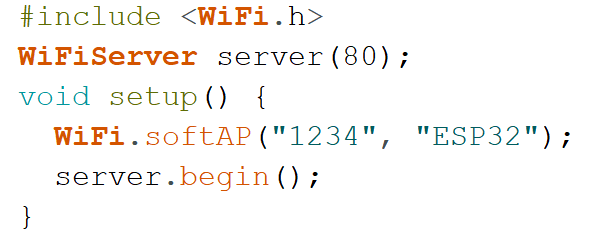
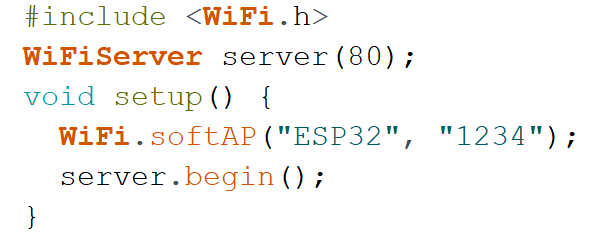
ESP32主控板工作于AP模式,在主控板上创建Web服务器,AP的名称为“ESP32”,密码为“1234”,下列选项中,程序正确的是?( )
查看答案与解析
二、简答题
21.
简答题
TCP/IP四层模型,下列选项中,当从FTP服务器下载文件时,使用到的协议有?( )
查看答案与解析
答案:B,C,D
解析:
分析数据传输过程涉及的协议层次。应用层负责文件传输服务,对应使用文件传输协议进行客户端与服务器之间的操作交互。传输层提供端到端的数据传送服务,采用面向连接的协议保障数据可靠传输。网络层负责将数据包从源主机发送至目的主机,通过寻址机制完成跨网络的数据传递。每一层协议独立实现特定功能,上层协议依赖下层协议完成通信。协议之间按分层结构封装与解封装数据,各层协议协同完成文件下载过程中的数据传输任务。
22.
简答题
关于互联网,下列选项中描述正确的有?( )
查看答案与解析
答案:A,B,C,D
解析:
分析网络通信的基本角色与机制:客户端主动发起数据请求,服务器接收并处理请求后返回响应;信息交换遵循请求-响应模式,通信双方通过协议约定端口建立连接;HTTP作为应用层协议,在未指定端口时使用标准端口号进行数据传输。每个环节由特定标识确定其在网络交互中的功能定位。
23.
简答题
关于MPU6050姿态传感器,下列描述正确的是?( )
查看答案与解析
答案:A,B,C,D
解析:
MPU6050集成三轴加速度计和三轴陀螺仪,构成6轴运动处理系统。其通过I2C接口与主控设备进行数据传输,支持标准和快速模式。器件内部包含温度传感器,可输出芯片自身温度值。陀螺仪测量的角速度数据以16位有符号整数形式表示,每个轴的数据占用两个字节,分辨率由量程设置决定。通信时通过指定寄存器地址读取对应传感器数据和温度值,数据格式遵循预设的二进制编码规则。
24.
简答题
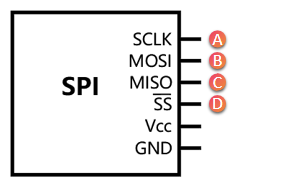
下图所示的SPI外设原理图中,用于发送和接受数据的有?( )
查看答案与解析
25.
简答题
PID控制器是比例-积分-微分控制器的简称,下列选项中,可组合使用的控制器有?( )
查看答案与解析
答案:A,B,C
解析:
PID控制器由比例(P)、积分(I)和微分(D)三项构成。各项可独立或部分组合使用。PI控制包含比例与积分项,用于消除稳态误差并提升响应速度。PD控制结合比例与微分项,用于改善系统动态响应与稳定性。PID控制同时包含三项,综合实现快速响应、稳定性和误差消除。ID控制仅含积分与微分项,缺乏比例项导致无基本输出调节能力,无法独立形成有效反馈控制。因此,可组合使用的控制器必须包含比例项或具备独立闭环调节能力,组合方式需保证系统能生成与误差相关的实时调控作用。
三、判断题
26.
判断题
查看答案与解析
答案:对
解析:
IPv4地址空间由32位二进制数组成,理论上可提供约43亿个唯一地址。IANA负责全球IP地址的分配,其向各区域互联网注册机构(RIR)分配地址块。截至2011年,IANA的IPv4地址池已耗尽,此后不再有新的地址块可供分配。各RIR在随后几年中陆续将其剩余IPv4地址分配完毕。当前新用户或组织无法从RIR获得新的IPv4地址,除非通过地址回收、转让或市场交易等机制获取已有地址。地址的实际可用性取决于现有地址的再分配行为,而非新增分配。
27.
判断题
查看答案与解析
答案:错
解析:
域名系统在解析过程中不区分大小写,所有字母无论大小写形式均被视为等效。域名的标签由一系列字符组成,其比较规则基于ASCII编码但忽略大小写差异。协议规定域名的匹配与传输以不区分大小写的方式处理,任何大写字母与对应小写字母被视为同一字符。解析时,输入的域名字符会被标准化为统一形式进行比对,此过程不依赖用户输入的原始大小写。域名的存储、查询、路由决策均基于该标准化后的等价表示,原始大小写信息不影响解析行为。
28.
判断题
查看答案与解析
答案:对
解析:
步进电机的运动由输入脉冲信号控制,每个脉冲使电机转动一个固定角度,即步距角。转动速度取决于单位时间内接收的脉冲数量。脉冲频率越高,单位时间内的脉冲数越多,电机转过的角度累计越快,表现为转速提高。脉冲频率越低,单位时间内的脉冲数越少,转速相应降低。因此,电机的转动速度与脉冲频率之间存在线性比例关系,该关系由电机固有步距角和驱动方式决定,不受外部负载或运行条件影响。
29.
判断题
SPI通信有MOSI和MISO两个数据线,所以SPI通信是并行通信。( )
查看答案与解析
答案:错
解析:
SPI通信使用MOSI和MISO两条独立的数据线,分别用于主设备向从设备发送数据和从设备向主设备发送数据。每条数据线在同一时刻仅传输一位数据,数据按位依次串行传输。并行通信指多个数据位通过多条线路同时传输,而SPI在任一方向上的数据传输均为逐位进行。因此,尽管存在两条数据线,但每条线上的数据传输方式为串行,整体通信机制属于串行通信。
30.
判断题
查看答案与解析
答案:对
解析:
HTML文档由标签和文本内容构成。标签用于定义文档结构和元素,包围于尖括号中;文本内容位于标签之间,表示实际显示的信息。标签可包含开始标签、结束标签和自闭合形式。文档整体遵循树状层次结构,以标签嵌套组织文本内容与元素节点。