本页为整卷浏览:先自己做一遍,再展开「查看答案与解析」核对。
一、单选题
1.
单选题
下列关于列表的选项中,说法错误的是?( )
-
A
列表是有序可变序列
-
B
列表元素可以是不同数据类型
-
C
列表支持索引和切片操作
-
D
列表创建后长度不可修改
查看答案与解析
2.
单选题
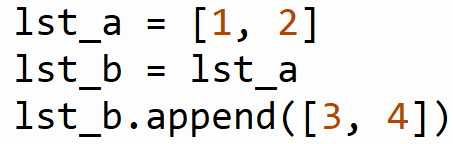
Python程序如下,该段程序执行后,变量lst_a的结果是?( )
-
A
[1, 2]
-
B
[3, 4]
-
C
[1, 2, 3, 4]
-
D
[1, 2, [3, 4]]
查看答案与解析
3.
单选题
Python程序中,以只读模式打开文本文件的参数是?( )
查看答案与解析
4.
单选题
Numpy数组arr,下列选项中可返回arr数组每个维度大小的是?( )
-
A
arr.shape
-
B
arr.ndim
-
C
arr.size
-
D
arr.dtype
查看答案与解析
5.
单选题
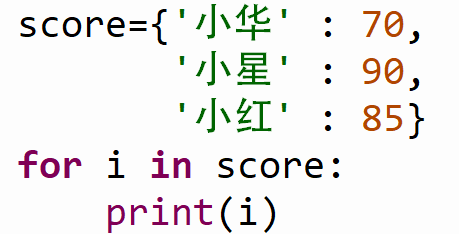
遍历字典score,程序如下,程序中i代表的是?( )
-
A
字典的值
-
B
字典的键值对
-
C
字典的键
-
D
字典的索引
查看答案与解析
6.
单选题
下列选项中,关于OpenCV中函数destroyAllWindows()功能描述正确的是?( )
-
A
显示图像
-
B
打开图像文件
-
C
关闭所有的图像窗口并释放所占用的资源
-
D
将图像保存到文件
查看答案与解析
7.
单选题
OpenCV提供了多种滤波器,下列选项中,高斯滤波所对应的函数是?( )
-
A
cv2.blur()
-
B
cv2.GaussianBlur()
-
C
cv2.medianBlur()
-
D
cv2.boxFilter()
查看答案与解析
8.
单选题
OpenCV中仿射变换矩阵的大小是?( )
查看答案与解析
9.
单选题
RDK X3 引脚有4种编码方式,下列选项中,表示引脚物理序号的是?( )
-
A
BOARD
-
B
BCM
-
C
CVM
-
D
SOC
查看答案与解析
10.
单选题
下列选项中,用于从RDK X3 指定引脚读取输入值的函数是?( )
-
A
GPIO.read()
-
B
GPIO.input()
-
C
GPIO.output()
-
D
GPIO.setup()
查看答案与解析
11.
单选题
Linux终端窗口命令提示符如下,从提示符中可知,当前的工作目录是?( )

-
A
/current/dir
-
B
~/current/dir
-
C
/hostname/current/dir
-
D
/user/current/dir
查看答案与解析
12.
单选题
ls命令的主要功能是?( )
-
A
显示当前日期时间
-
B
列出目录内容
-
C
显示文件内容
-
D
复制文件或目录
查看答案与解析
13.
单选题
包管理命令apt update的作用是?( )
-
A
升级所有已安装的软件包
-
B
更新本地软件包索引
-
C
安装最新的内核
-
D
清理下载的软件包缓存
查看答案与解析
14.
单选题
使用 SSH 连接到远程服务器192.168.1.100,用户名为“admin”,下列选项中,命令正确的是?( )
-
A
ssh admin@192.168.1.100
-
B
ssh 192.168.1.100@admin
-
C
ssh -u admin 192.168.1.100
-
D
ssh -l 192.168.1.100 admin
查看答案与解析
15.
单选题
ROS2提供的四种通信机制中,实现节点之间异步单向信息传递的是?( )
-
A
话题通信
-
B
服务通信
-
C
动作通信
-
D
参数通信
查看答案与解析
16.
单选题
列出当前所有运行的ROS2节点的命令是?( )
-
A
ros2 action list
-
B
ros2 topic list
-
C
ros2 service list
-
D
ros2 node list
查看答案与解析
17.
单选题
在 ROS2 中,创建和构建工作空间(workspace)的正确步骤顺序是?( )
-
A
colcon build → 创建 src 目录 → 设置环境变量
-
B
创建 src 目录 → colcon build → 设置环境变量
-
C
设置环境变量 → 创建 src 目录 → colcon build
-
D
创建 src 目录 → 设置环境变量 → colcon build
查看答案与解析
18.
单选题
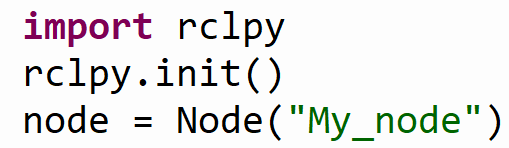
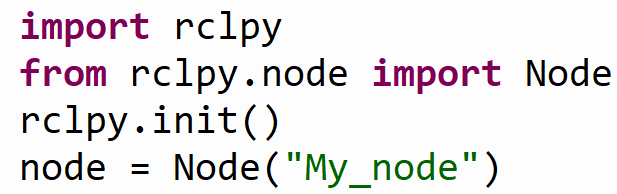
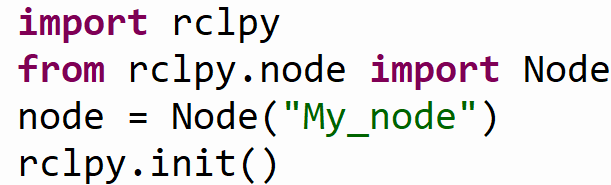
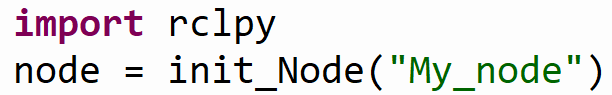
在ROS2 Python节点中,初始化节点并创建“My_node”节点的正确程序是?( )
查看答案与解析
19.
单选题
创建只有一个元素“6”的元组,正确写法是?( )
查看答案与解析
20.
单选题
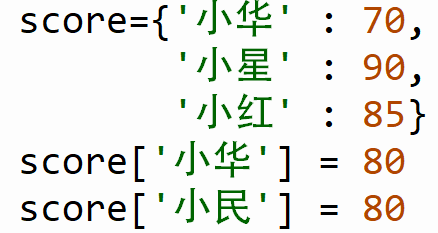
下列程序运行后,字典score的值是?( )
-
A
{'小华': 80, '小星': 90, '小红': 85}
-
B
{'小华': 70, '小星': 90, '小红': 85, '小民': 80}
-
C
{'小华': 80, '小星': 90, '小红': 85, '小民': 80}
-
D
程序报错
查看答案与解析
二、简答题
21.
简答题
下列选项中,可创建NumPy数组的有?( )
查看答案与解析
22.
简答题
列表lst初始化语句如下,下列选项中,可删除lst列表中元素3的有?( )

查看答案与解析
23.
简答题
下列选项中,可返回到用户主目录的命令是?( )
查看答案与解析
24.
简答题
关于 ros2 pkg create 命令的基本功能,下列说法正确的有?( )
查看答案与解析
25.
简答题
ROS2工作空间的下列子文件夹中,由colcon build命令创建的有?( )
查看答案与解析
三、判断题
26.
判断题
Python中,函数以元组的形式返回多个返回值。( )
查看答案与解析
27.
判断题
查看答案与解析
28.
判断题
可以通过hrut_somstatus命令获取RDK X3的温度及负载信息。( )
查看答案与解析
29.
判断题
Ubuntu环境下,打开终端窗口的快捷键是Ctrl+Alt+T。( )
查看答案与解析
30.
判断题
Ubuntu每次新开一个终端,都必须重新执行 source install/setup.bash 命令才能使用工作空间中的功能包。( )
查看答案与解析